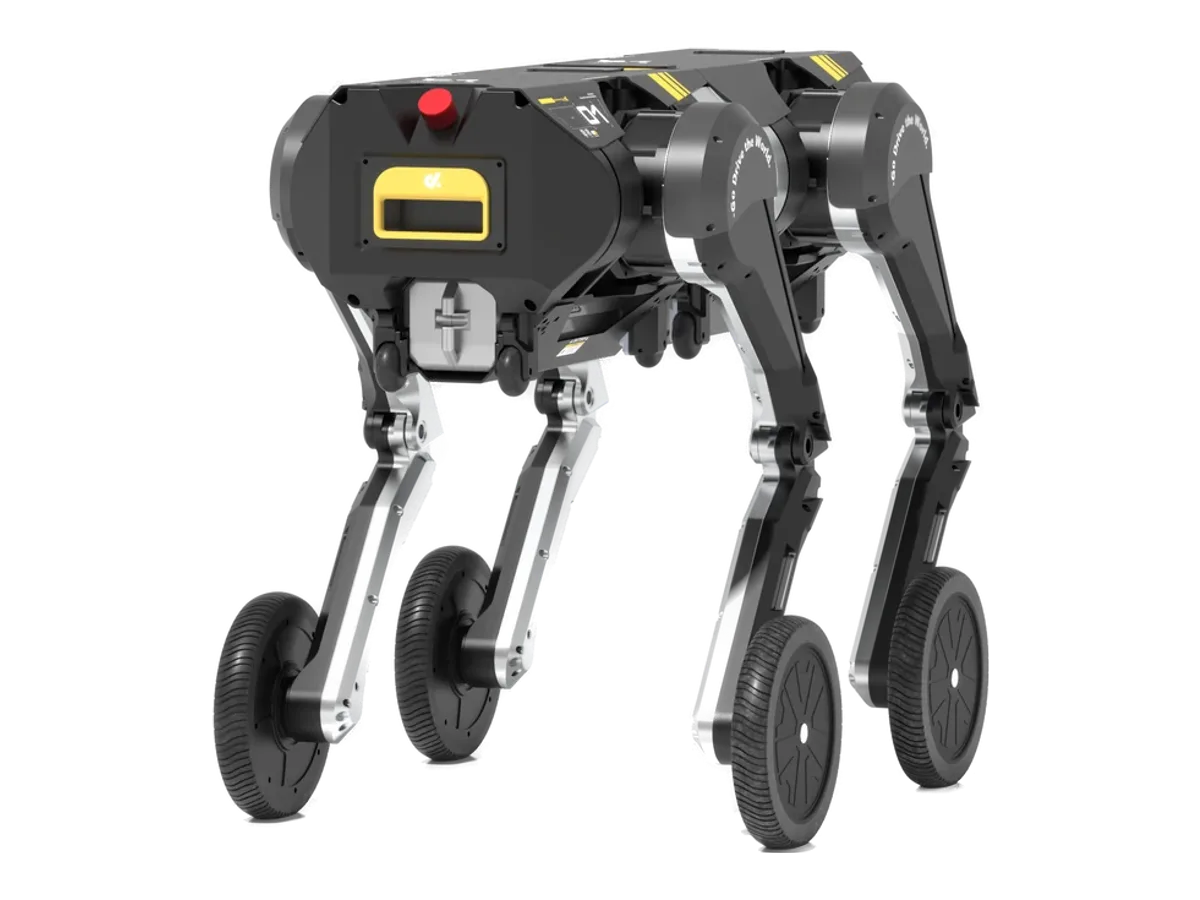
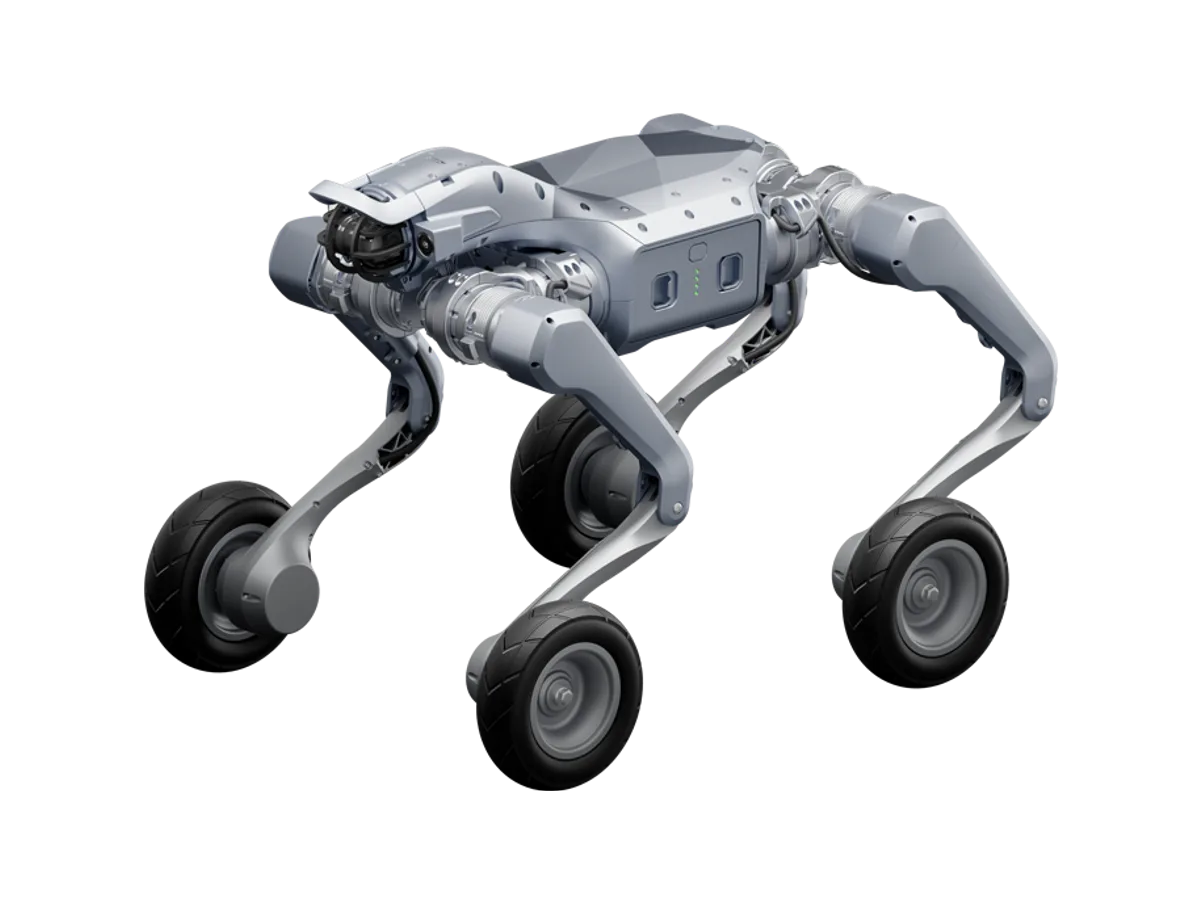
8 Serbestlik Derecesi (8-DoF)
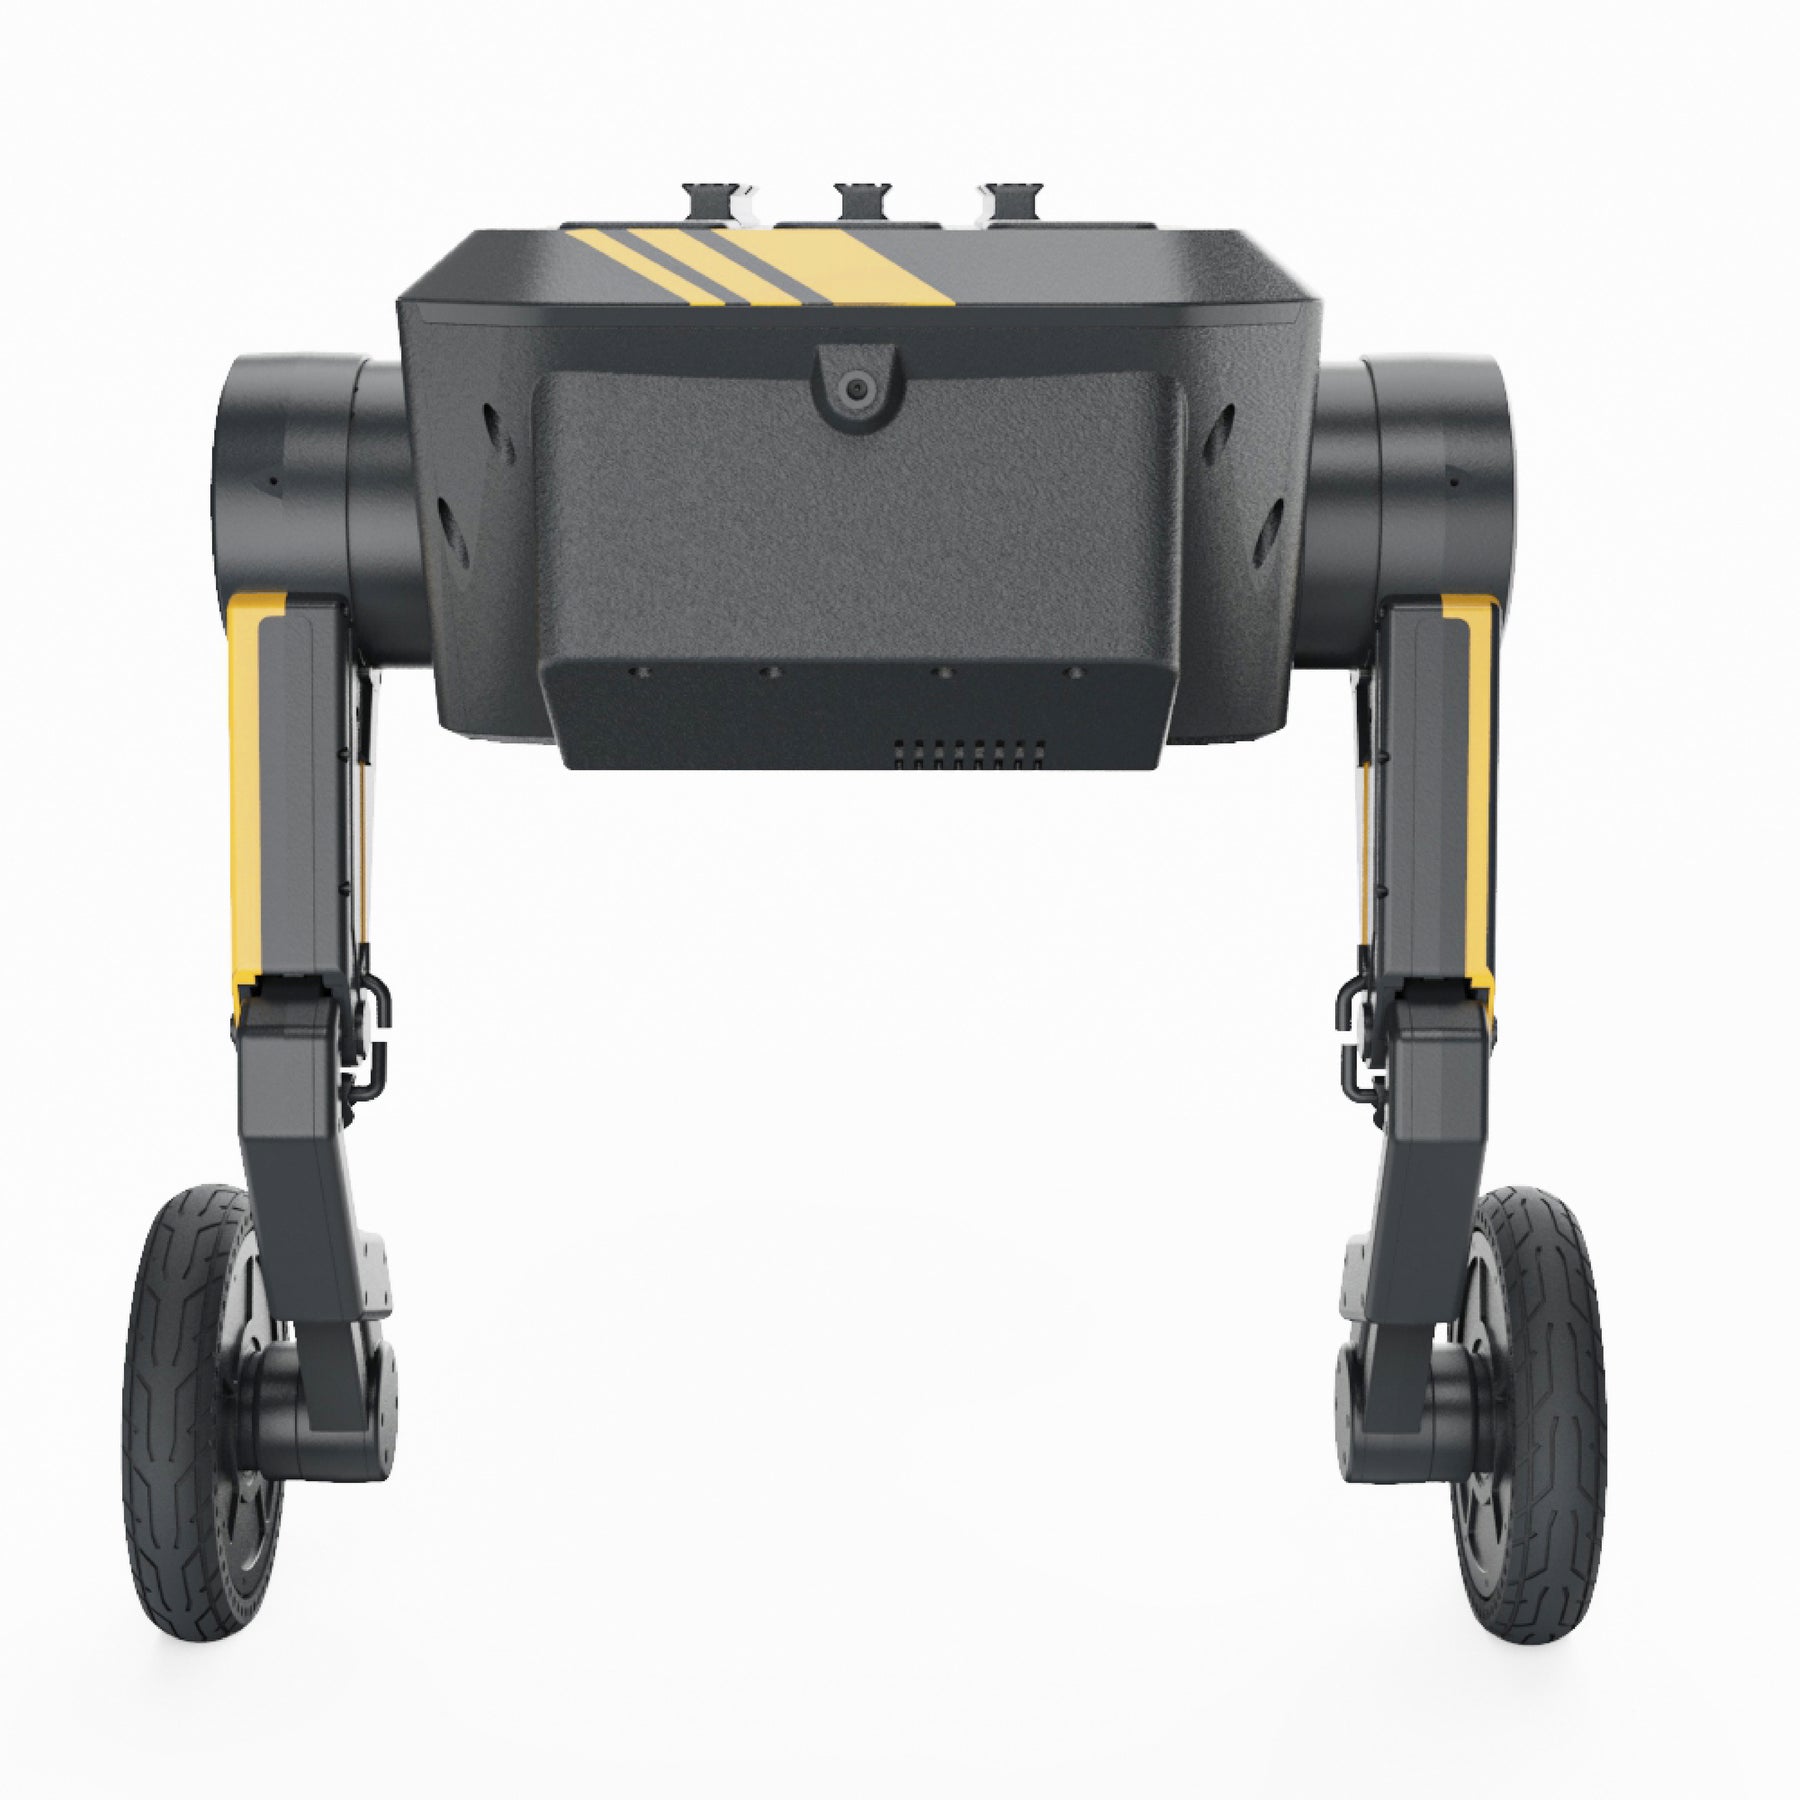
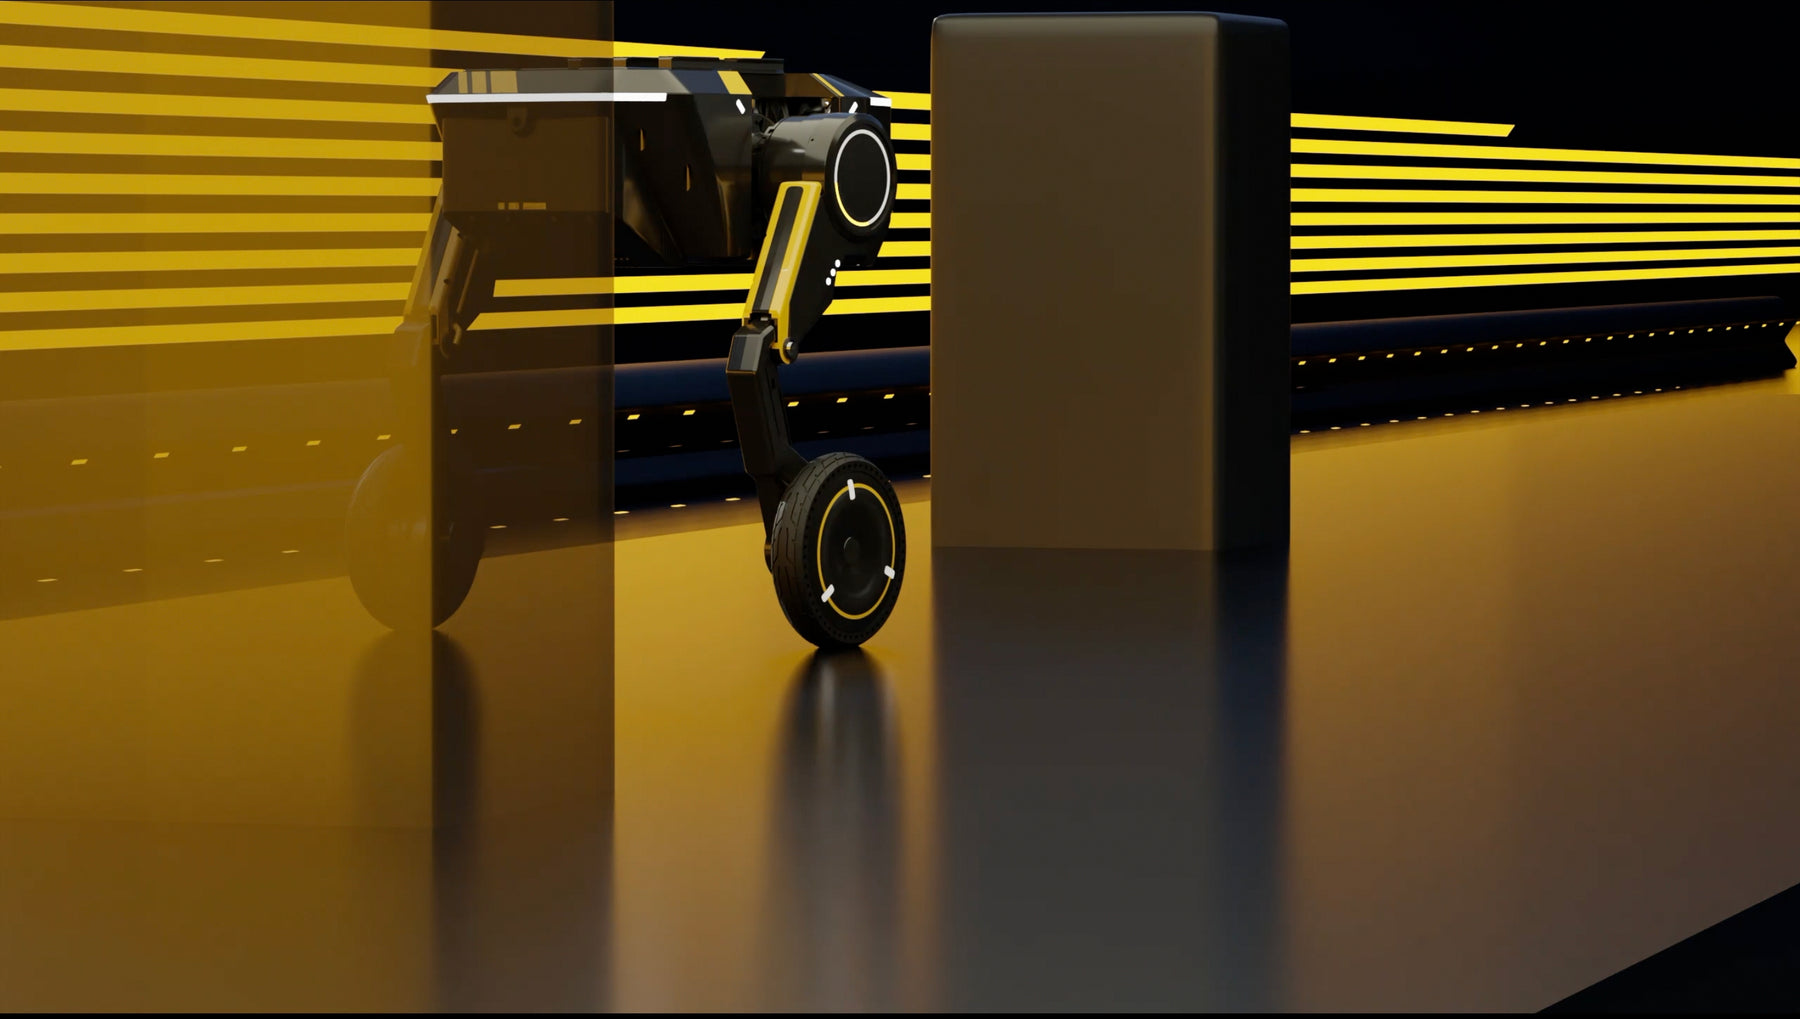
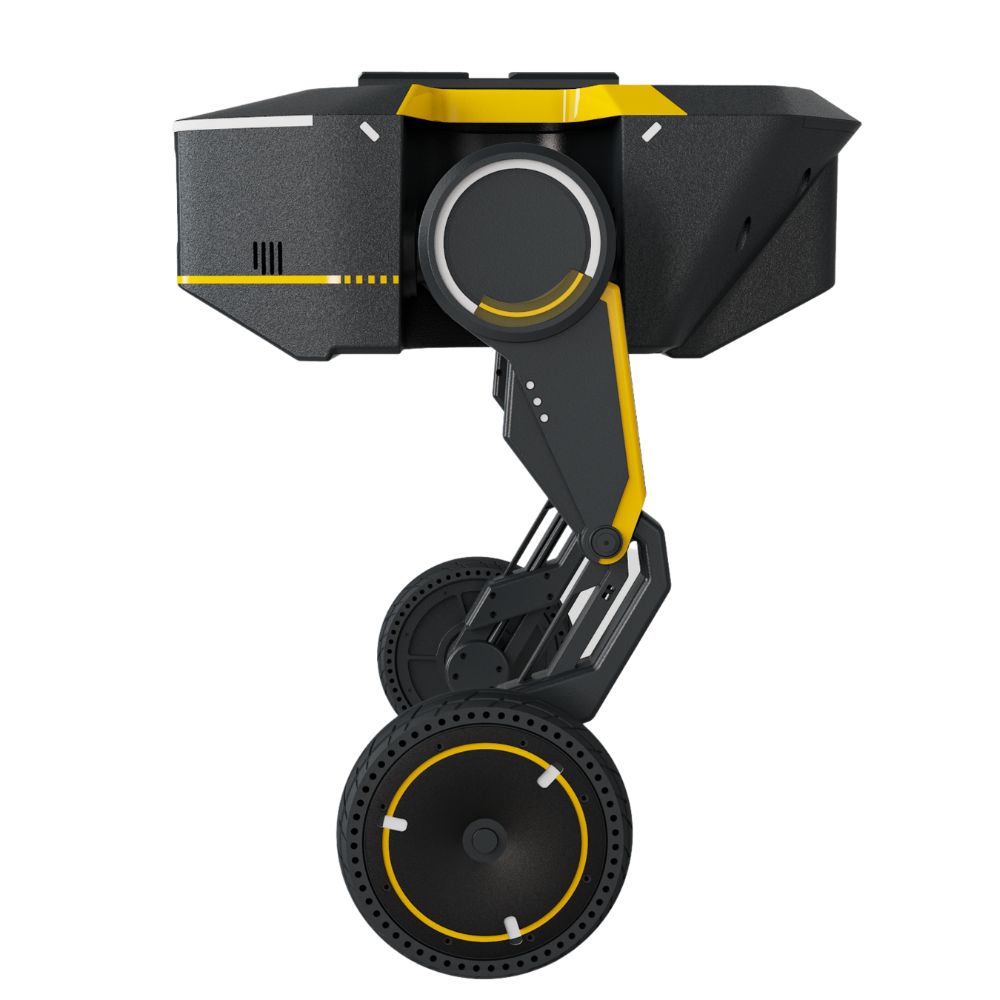
TITA, iki tekerlekli bacak üzerinde toplam 8 serbestlik derecesine sahiptir.
- Bu yapı ayakta durma, sürünme modu, ±30° eğim tırmanışı, 20 cm ileri ve 30 cm dikey sıçrama gibi hareketleri tek platformda birleştirir.
DirectDrive
Tekerlekli-Bacaklı Robot Platformu
DirectDrive TITA, 8 serbestlik dereceli (8-DoF) tekerlekli iki bacaklı robot platformudur. NVIDIA Jetson Orin NX 16 GB işlemci, sıcak değiştirilebilir batarya sistemi, TITA Bridge genişleme arayüzü ve ROS 2 geliştirme desteği ile inceleme, haritalama, güvenlik devriyesi, teslimat denemeleri, çekim ve robotik eğitimi için tasarlanmıştır.
Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.
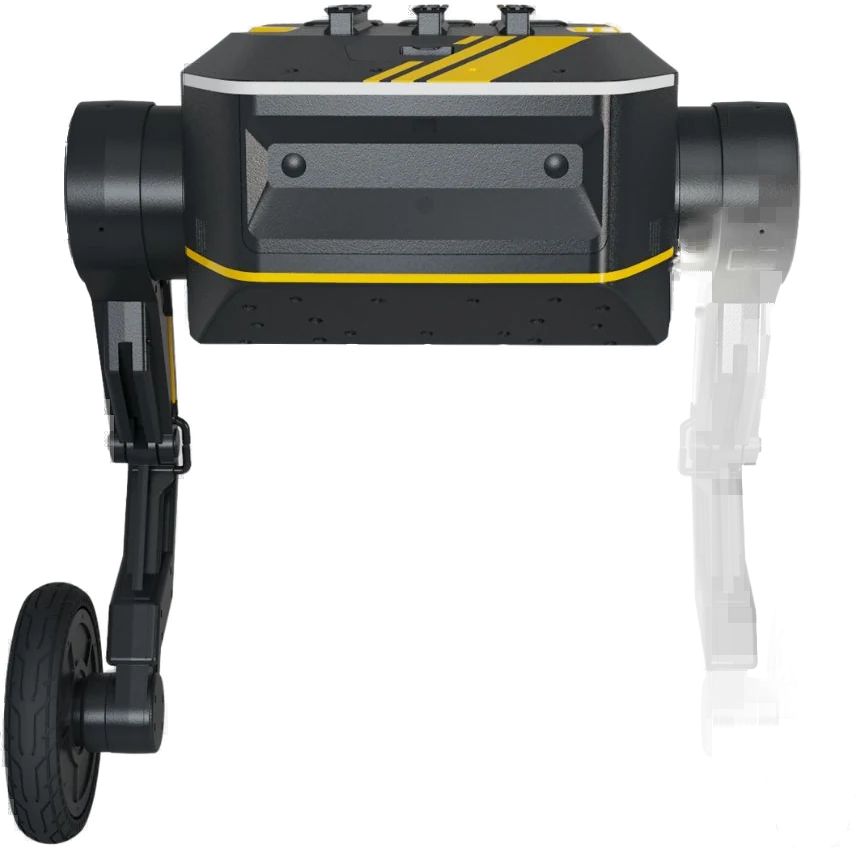
TITA, Direct Drive Technology tarafından geliştirilen 8 serbestlik dereceli tekerlekli iki bacaklı robot platformudur. 24,1 kg (bataryasız) ağırlığındaki platform ayakta 510 × 590 × 490 mm, sürünme modunda 510 × 590 × 300 mm boyutlarındadır. NVIDIA Jetson Orin NX 16 GB (100 TOPS) işlemci, binoküler kamera yapısı, iki IMU, iki SPAD sensör ve bir ultrasonik sensör ile algılama, engelden kaçınma ve konumlandırma sağlar.
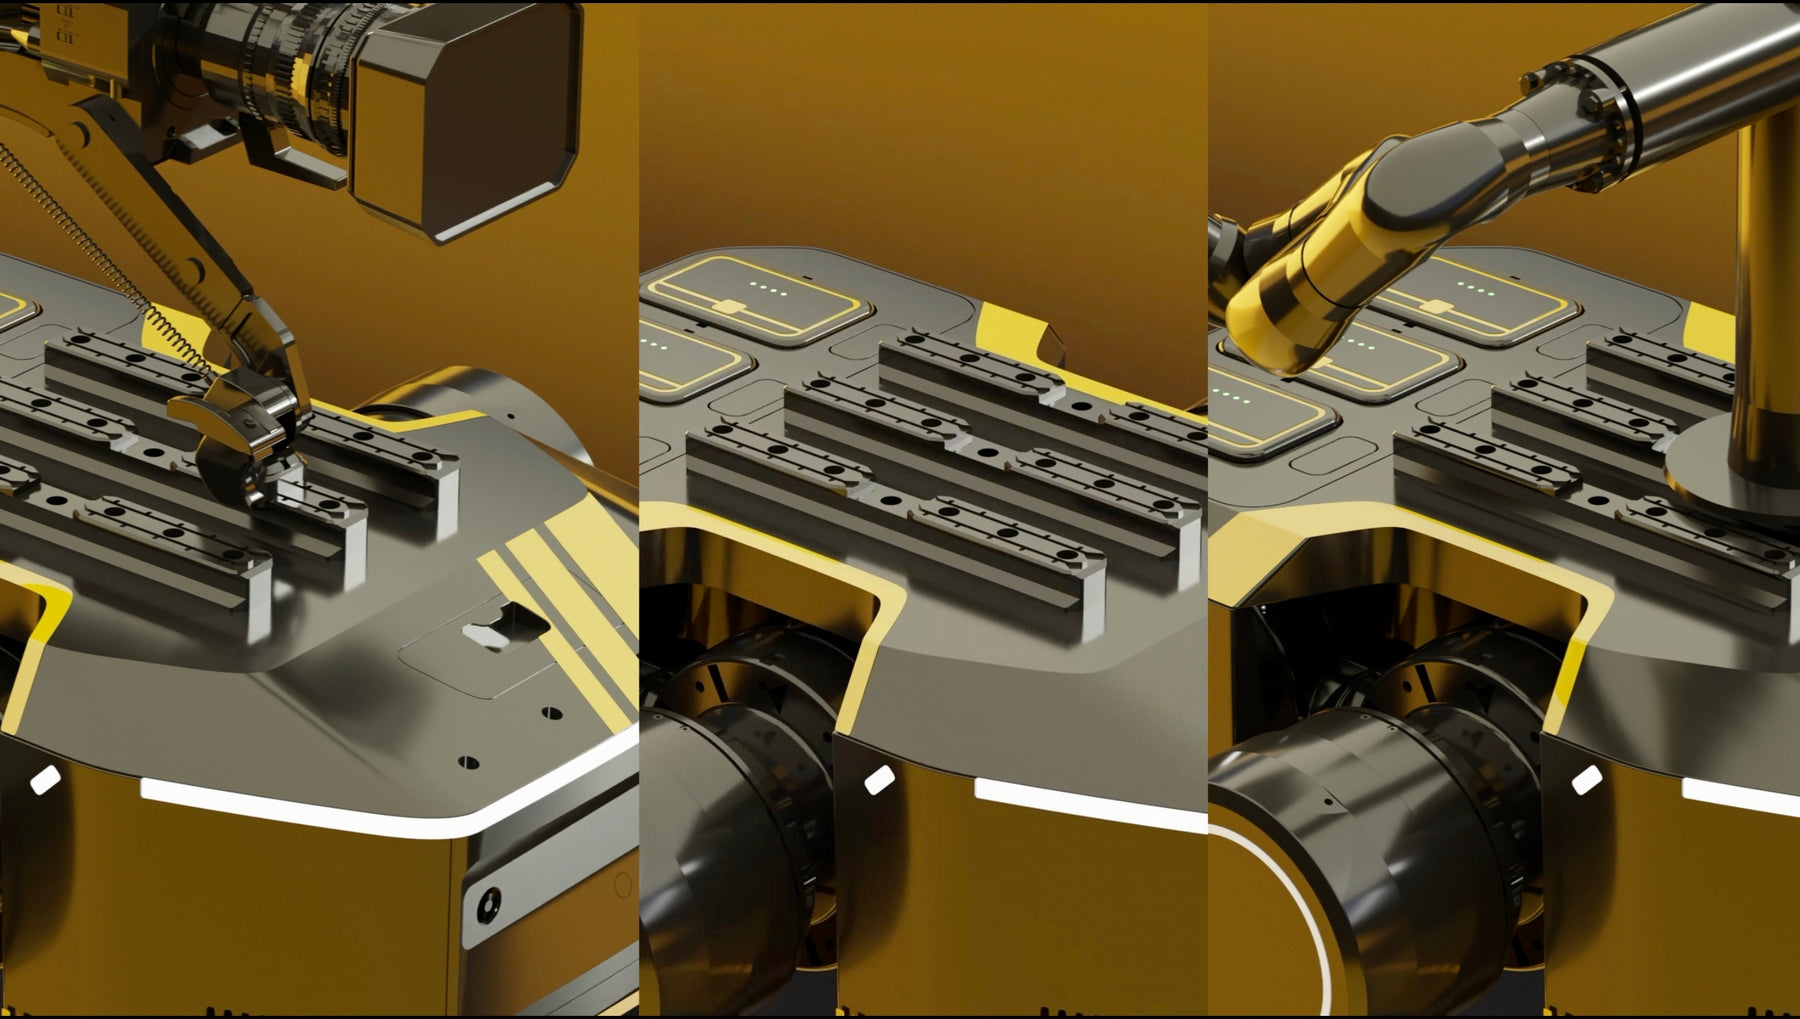
Standart 3 m/s hız API kilidi ile 5 m/s'ye çıkarılabilir; ±30° eğim tırmanışı, 20 cm ileri ve 30 cm dikey sıçrama yeteneği vardır. Hareket halinde 10 kg yük taşır. Sıcak değiştirilebilir çift batarya yaklaşık 2 saat çalışma süresi sağlar. TITA Bridge evrensel arayüzü ile TITA Tower, yüksek kapasiteli batarya, 18 inç tekerlek ve robot kolu tabanı gibi resmi eklentiler takılabilir. Açık kaynak Linux çekirdeği, tam bağlantılı API ve ROS 2 desteği ile araştırma ve ikincil geliştirme için uygundur.
TITA, iki tekerlekli bacak üzerinde toplam 8 serbestlik derecesine sahiptir.
TITA Bridge, harici aksesuarların donanım ve yazılım tarafında hızlı takılmasını sağlayan evrensel bağlantı sistemidir.
Binoküler kamera yapısı nesnelerin gerçek zamanlı 3D verisini milimetre düzeyinde doğrulukla toplar.
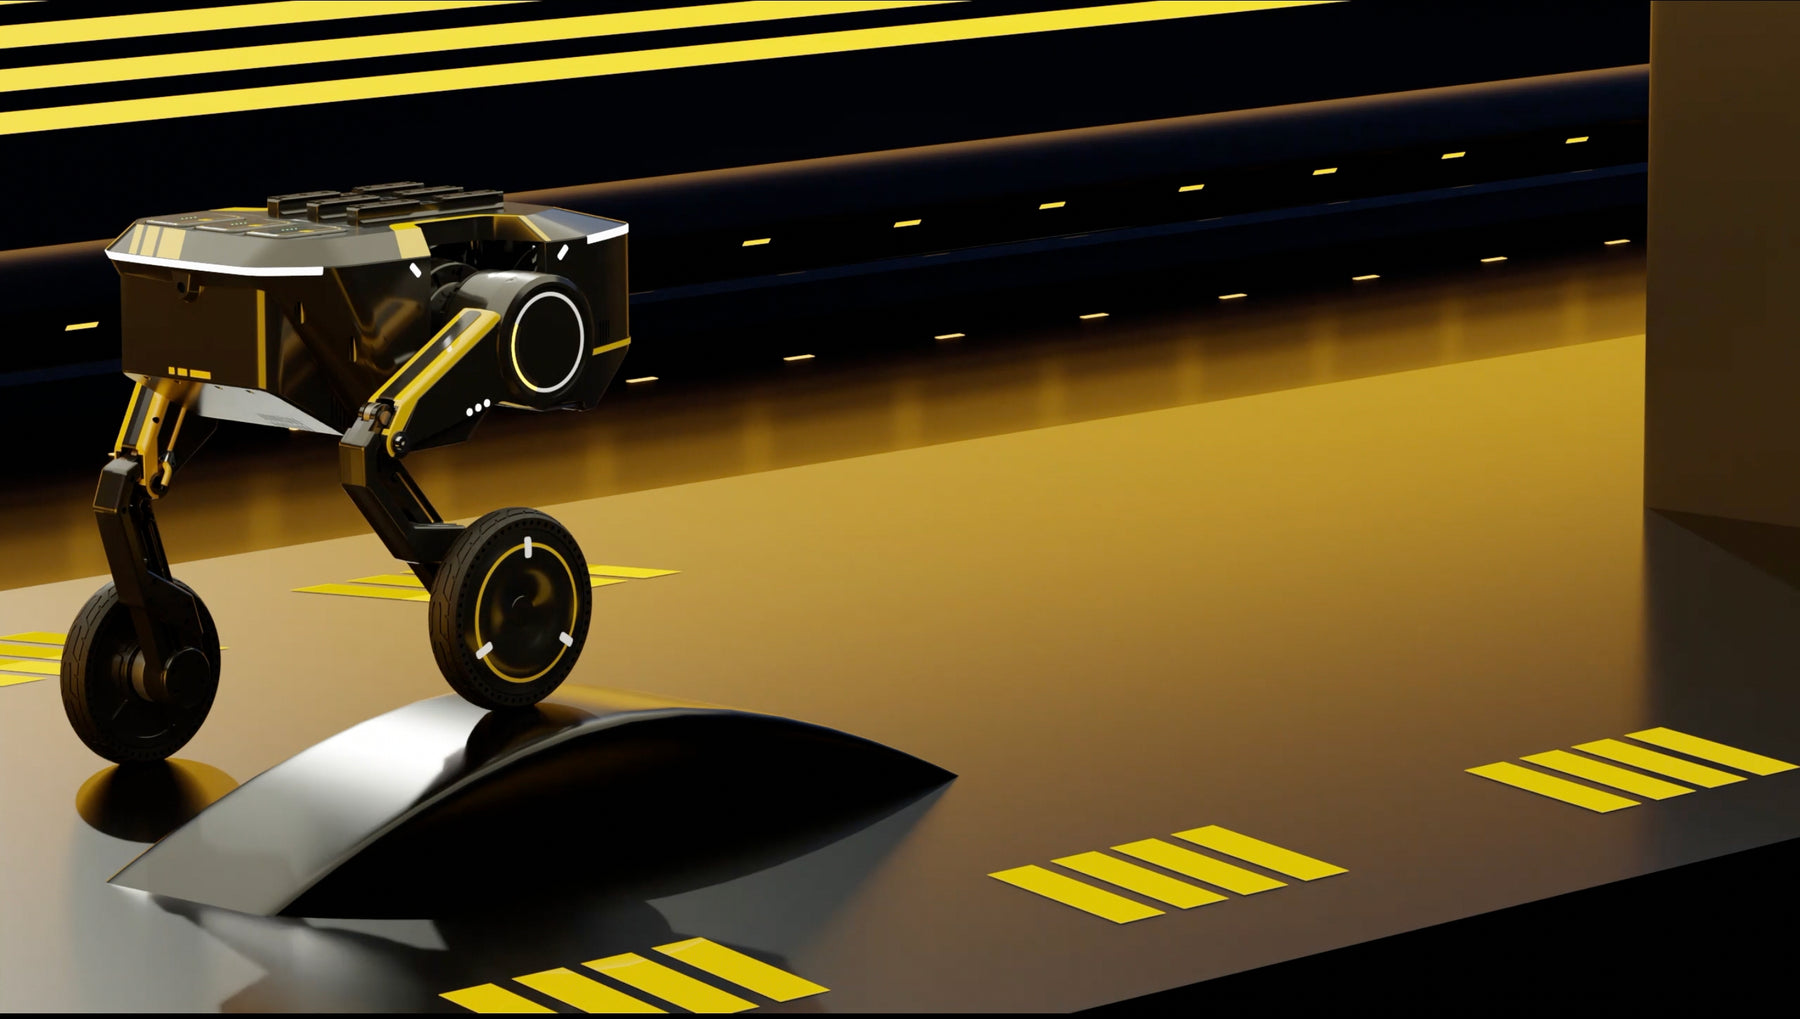
Çoklu sensör füzyonu (kamera, IMU, SPAD, ultrasonik) ile algılama, engelden kaçınma ve konumlandırma yetenekleri sağlanır.
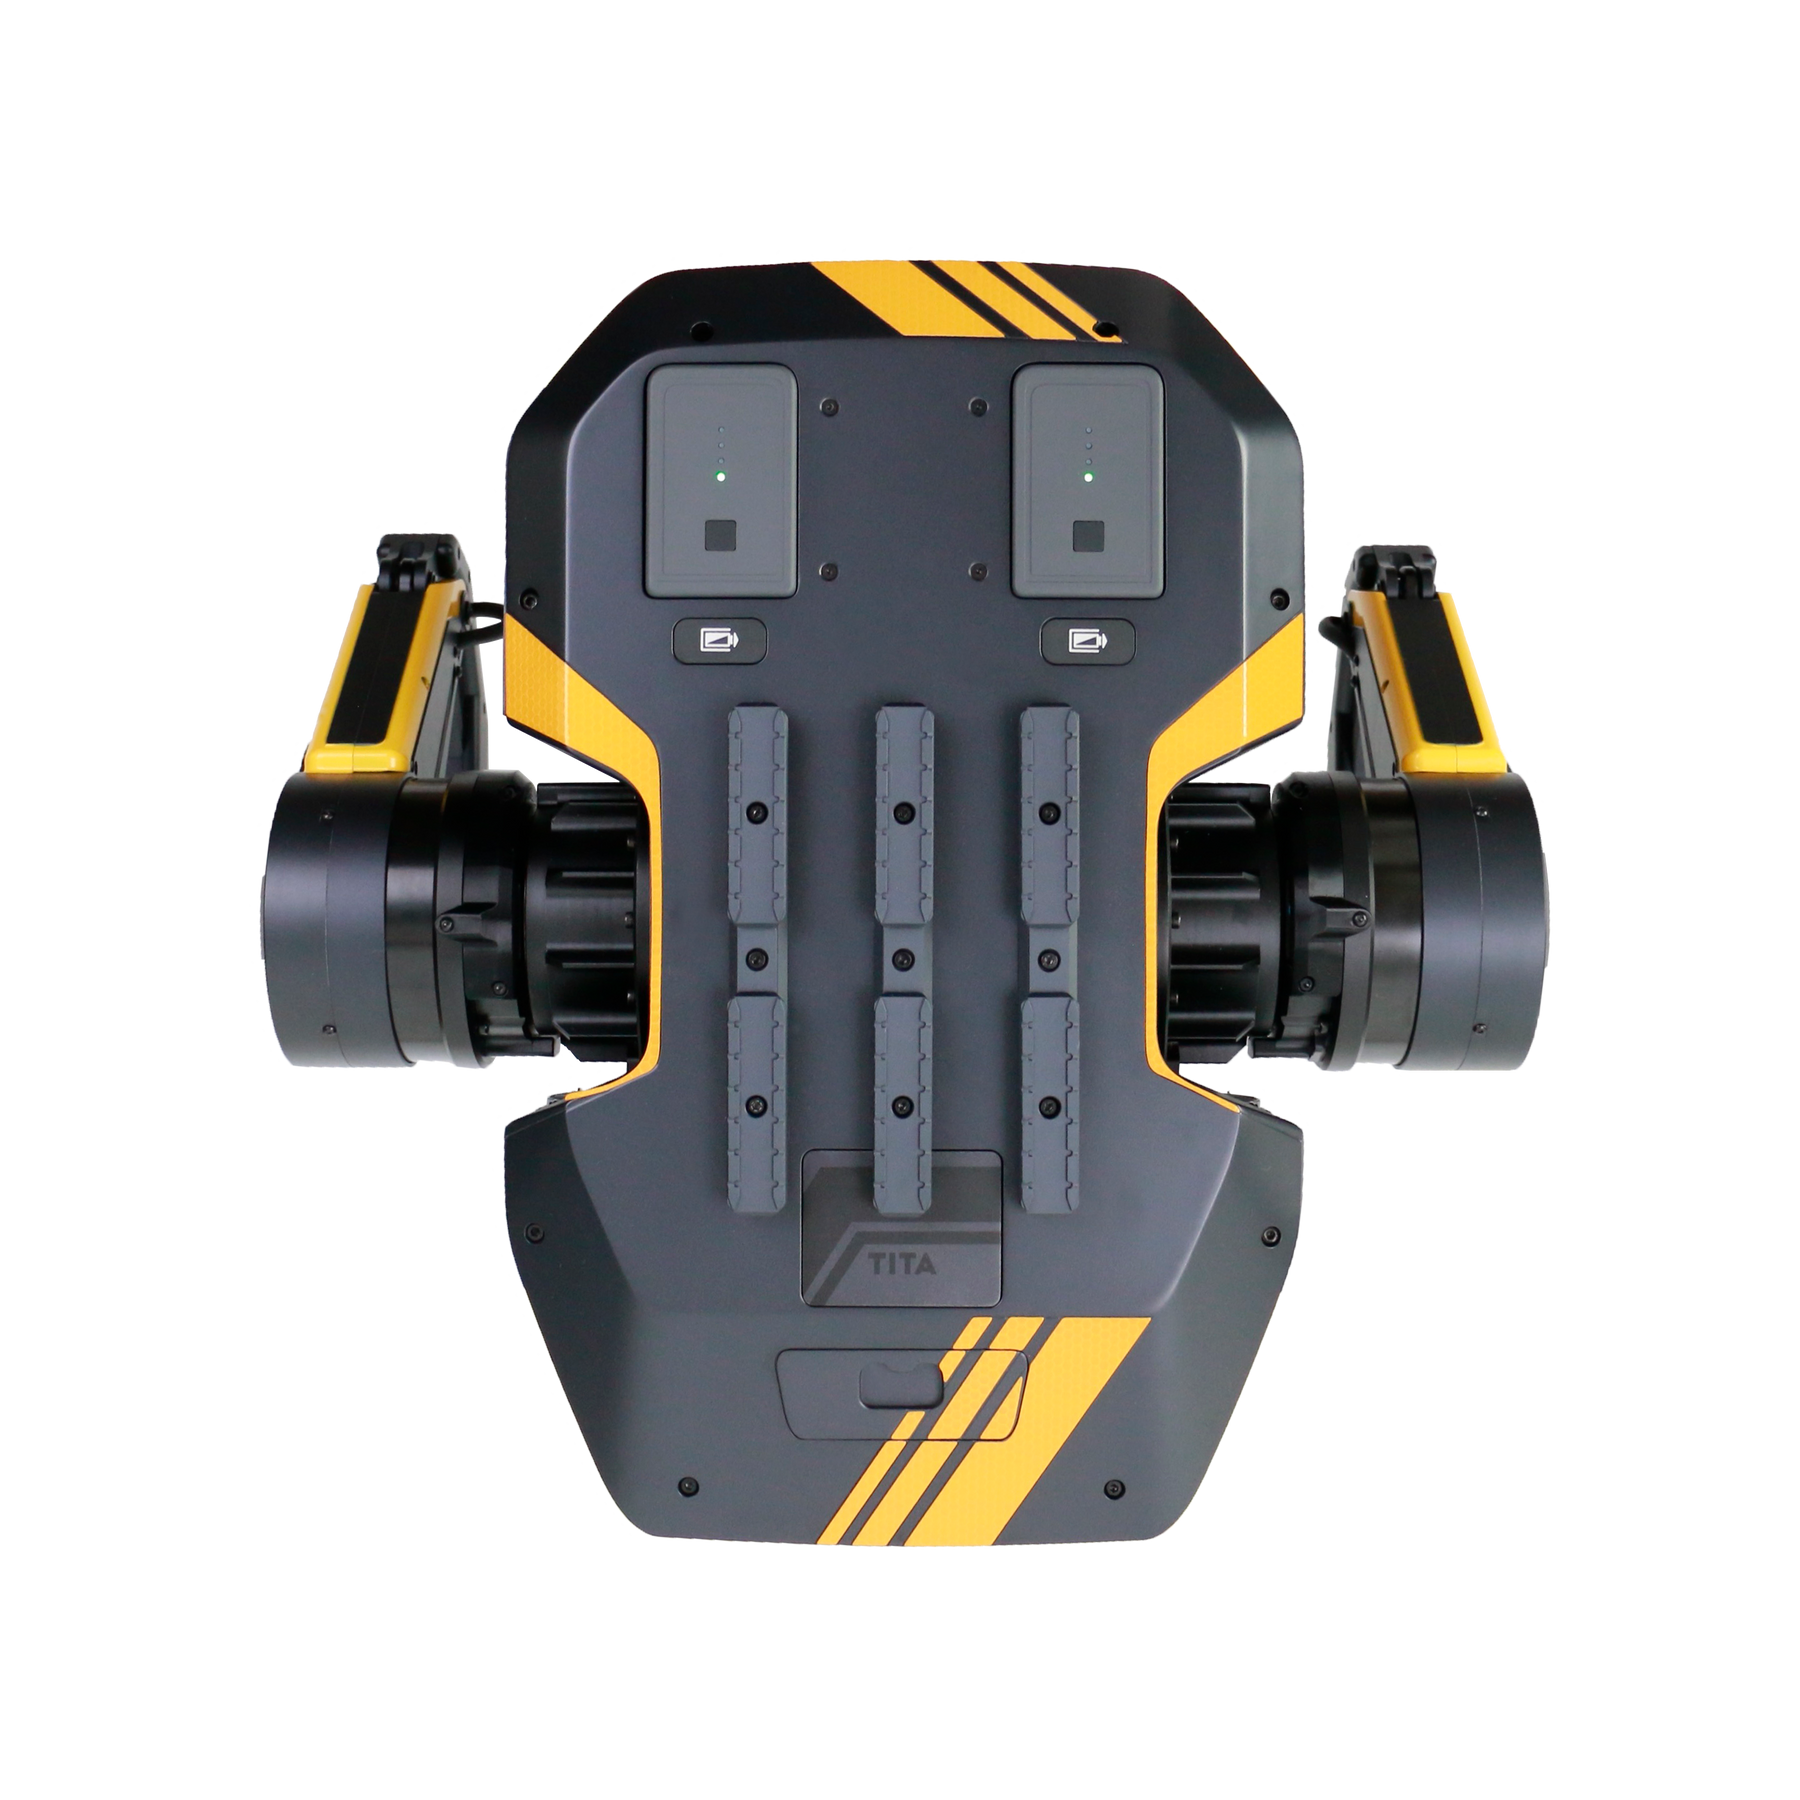
Her batarya yaklaşık 1 saat çalışma süresi sağlar; çift batarya yapısıyla toplam yaklaşık 2 saat.
Açık kaynak Linux çekirdeği, tam bağlantılı API, motor arayüzü ve ROS 2 desteği ile üniversite laboratuvarları ve Ar-Ge ekipleri navigasyon, algılama ve ikincil geliştirme iş akışlarını doğrudan platform üzerinde kurabilir.
| Hareket biçimi | Tekerlekli iki bacaklı (wheeled bipedal), kendini dengeleyen |
|---|---|
| Serbestlik derecesi | 8 DoF |
| Üretici notu | Eklentiler: TITA Tower, yüksek kapasiteli batarya, 18 inç büyük tekerlek, güç adaptörü modülü (robot kolu tabanı). Otomatik takip ve telefon kontrolü opsiyoneldir. |
| Boyutlar (ayakta) | 510 × 590 × 490 mm (ayakta mod) |
|---|---|
| Boyutlar (çömelmiş) | 510 × 590 × 300 mm (sürünme modu) |
| Ağırlık | 24,1 (bataryasız) |
| Taşıma kapasitesi | 10 kg (hareket halinde) |
|---|---|
| Azami hız | 3 m/s (API kilidi açılarak 5 m/s'ye kadar) |
| Tırmanma açısı | ±30° |
| Sıçrama | İleri sıçrama 20 cm / dikey sıçrama 30 cm |
| Batarya | Sıcak değiştirilebilir çift batarya; batarya başına şarj süresi yaklaşık 1 saat 12 dakika |
|---|---|
| Çalışma süresi | Yaklaşık 2 saat (her batarya ~1 saat, sıcak değiştirilebilir) |
| Şarj süresi | Batarya başına yaklaşık 1 saat 12 dakika |
| Çalışma gerilimi | Harici güç çıkışı 48 V 5 A (ayarlanabilir) |
| Sensörler | 2 × kamera (binoküler yapı), 2 × ataletsel sensör (IMU), 2 × SPAD sensör, 1 × ultrasonik sensör, 2 × hoparlör |
|---|---|
| Arayüzler | TITA Bridge evrensel aksesuar arayüzü (donanım + yazılım), motor arayüzü, 48 V 5 A ayarlanabilir güç çıkışı |
| İşlemci | NVIDIA Jetson Orin NX 16 GB — 100 TOPS yapay zeka performansı |
|---|---|
| İşletim sistemi | Açık kaynak Linux çekirdeği, tam bağlantılı API, ROS 2 |
| Yazılım özellikleri | Otomatik güvenli durdurma, uzaktan görüntü aktarımı, uzaktan hoparlör, güç kesintisi koruması, OTA güncelleme, ikincil geliştirme; otomatik takip ve telefon kontrolü opsiyonel |
Evet. TITA, ROS 2 iş akışlarını destekler; robotik araştırma ve ikincil geliştirme için SDK/API erişimi, açık kaynak Linux çekirdeği ve motor arayüzü sunar.
Hareket halinde 10 kg yük taşır. Özel ekipman eklenmeden önce montaj ve denge açısından üreticiyle teyit edilmesi önerilir.
Standart maksimum hız 3 m/s'dir. Proje ortamı ve güvenlik kontrolleri uygun olduğunda API üzerinden kilit açılarak 5 m/s'ye kadar çıkılabilir.
TITA sıcak değiştirilebilir batarya kullanır. Bir batarya yaklaşık 1 saat çalışma sağlar; set, yüke ve harekete bağlı olarak yaklaşık 2 saat destekler. Bataryalar operasyon sırasında değiştirilebilir.
Resmi genişleme seçenekleri TITA Bridge arayüzü üzerinden bağlanır: TITA Tower (3D haritalama), yüksek kapasiteli batarya, 18 inç büyük tekerlekler ve robot kolu tabanı için güç adaptör modülü. Sipariş öncesi montaj ve yazılım uyumu için bizimle iletişime geçin.
Park, maden ve endüstriyel sahalarda inceleme ve haritalama; güvenlik devriyesi ve veri toplama; kısa mesafe teslimat ve karşılama; çekim ve mobil kamera platformu; üniversite araştırması, eğitim laboratuvarları ve ikincil geliştirme.
Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026