UBTECH

UBTECH Walker C1

Tam Boy İnsansı Hizmet Robotu

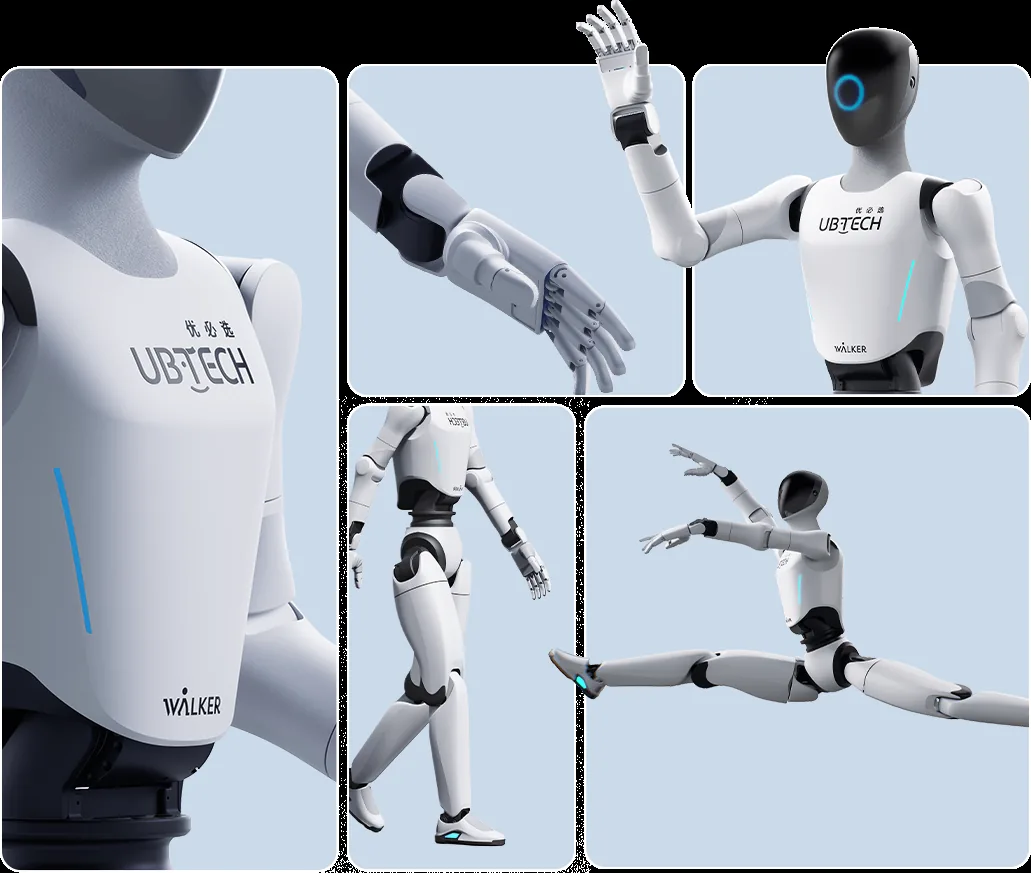
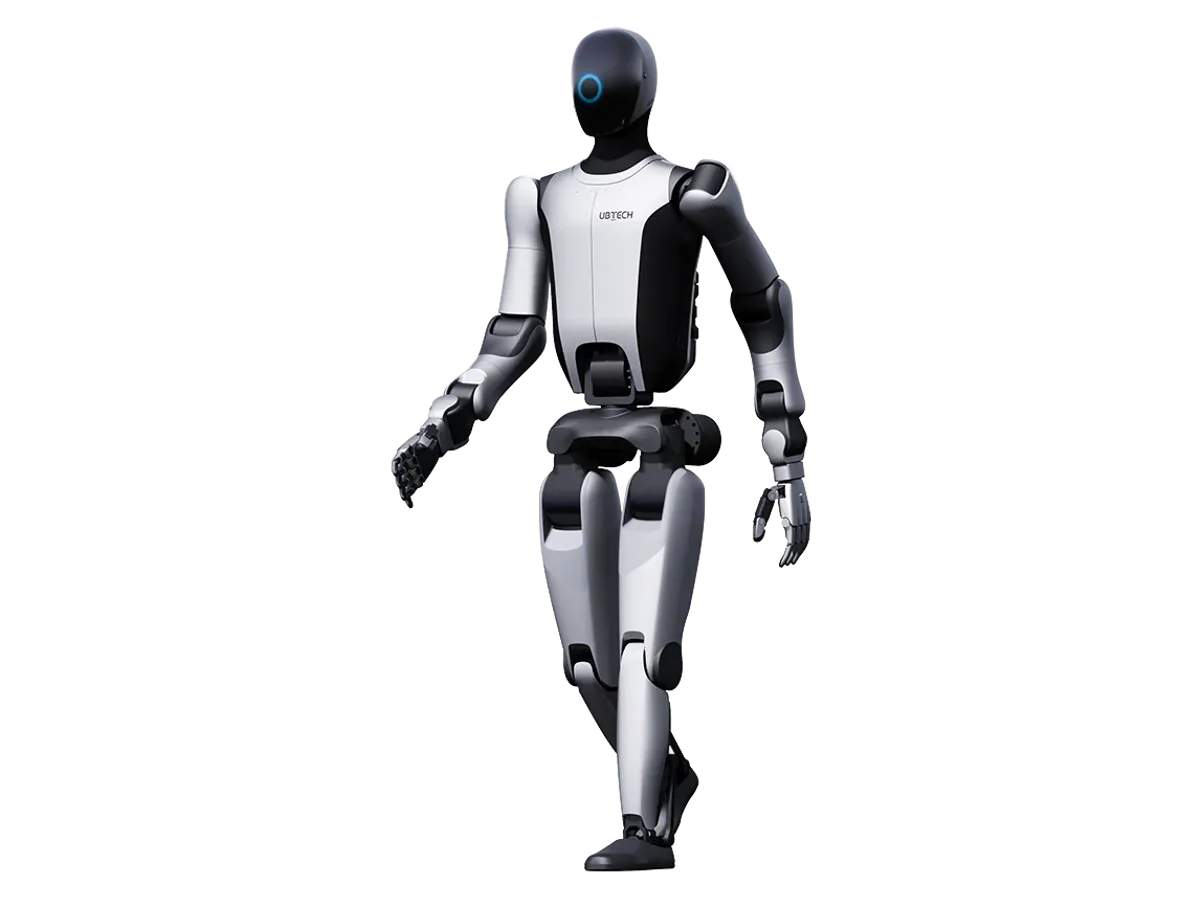
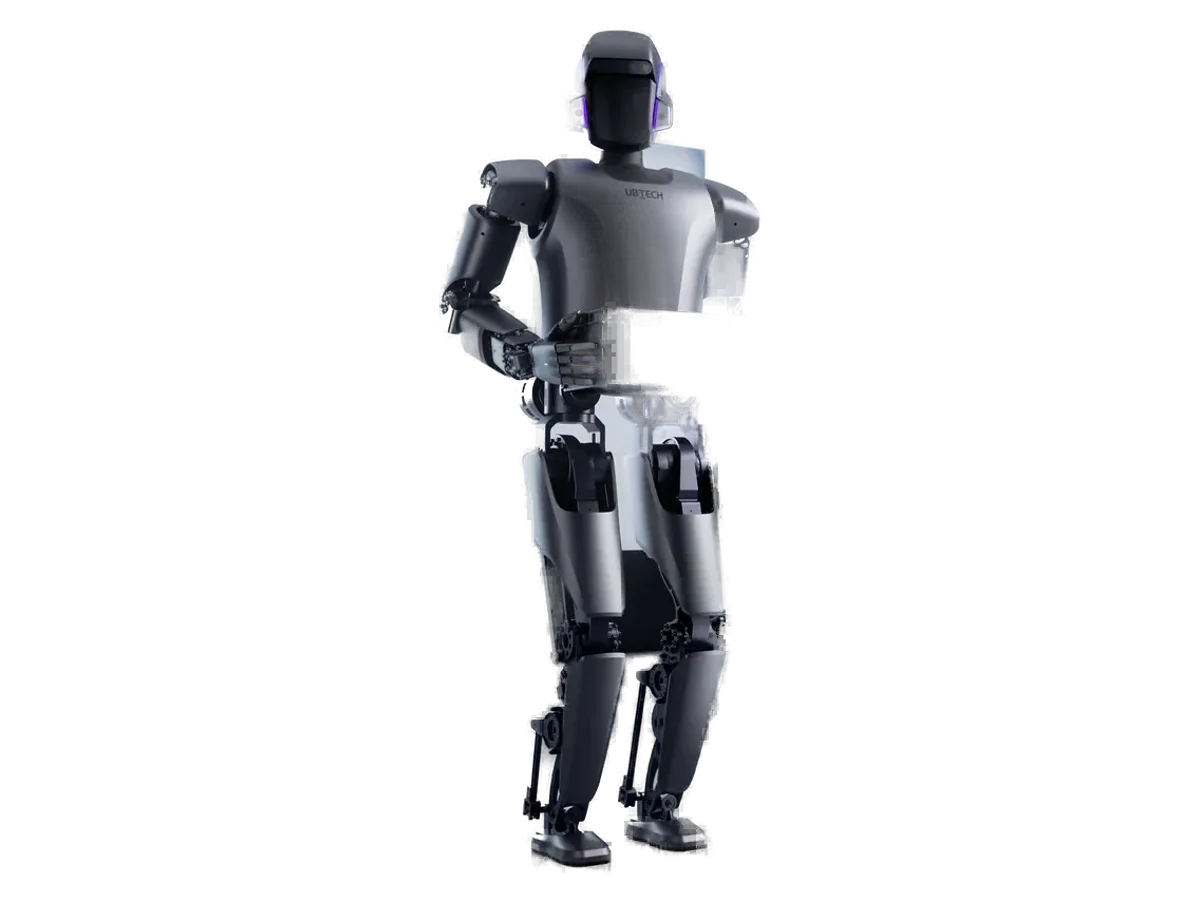
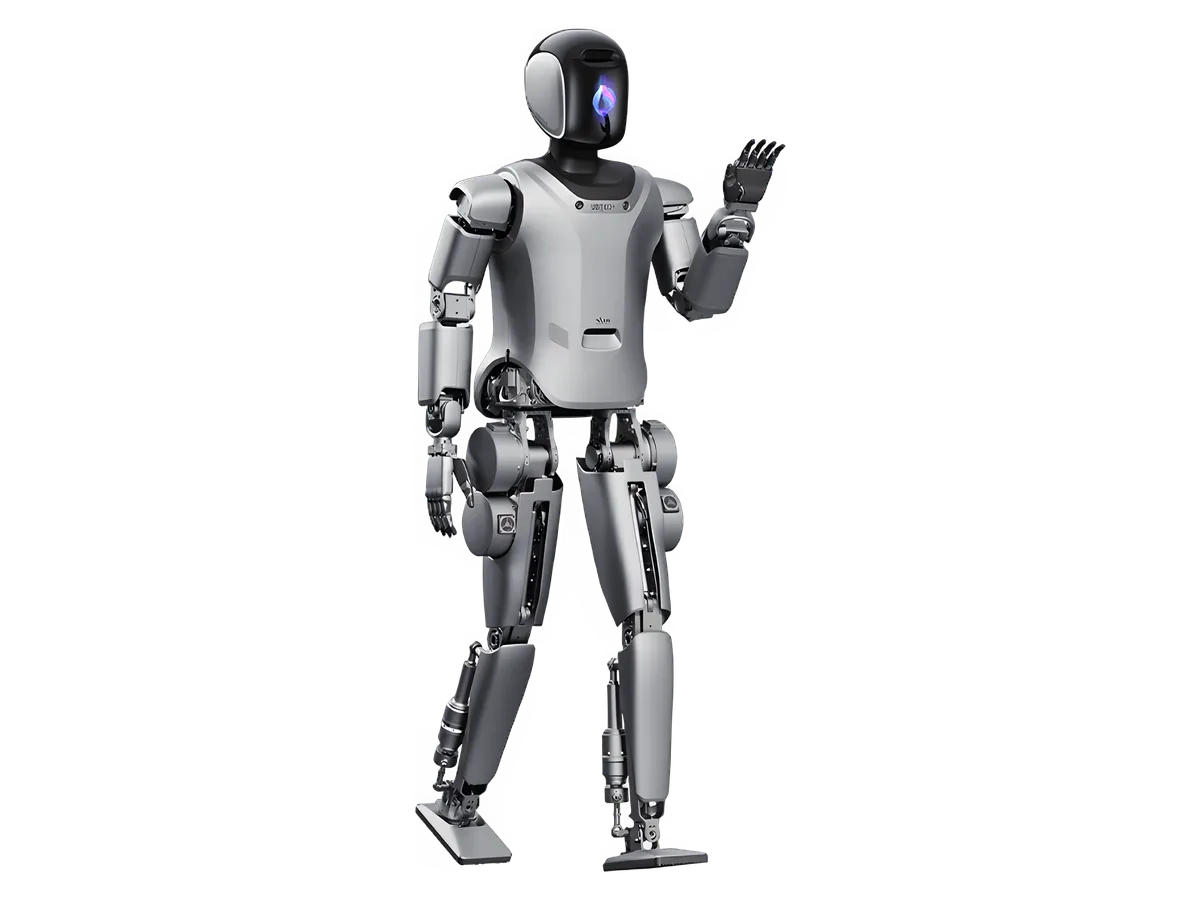
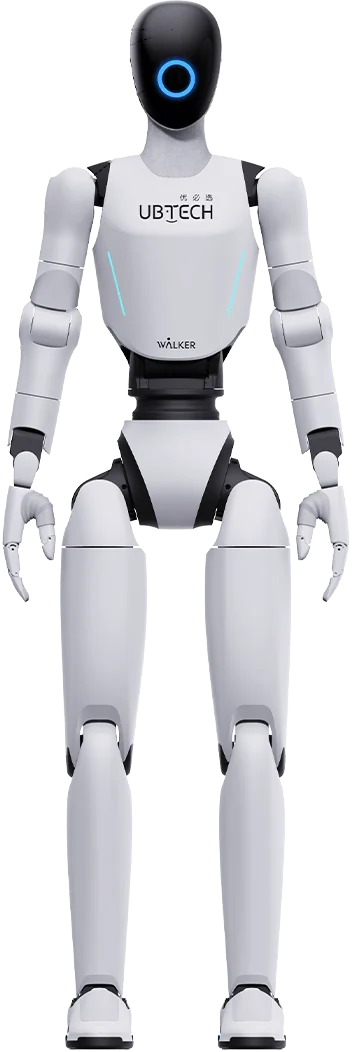
UBTECH Walker C1, hizmet senaryoları için geliştirilmiş tam boy insansı robottur. Üretici robotu CISCE fuarının ilk resmi insansı robot temsilcisi olarak tanıtır. Gövdede yerleşik bir dünya modeli ve yüksek başarımlı hesaplama tanımlanır; yerleşik hareket kütüphanesi sayesinde robot çok kipli dinamik hareketleri destekler ve hareket ayarları özelleştirilebilir. Algı tarafında balık gözü kamera x2, çift gözlü kamera, tek gözlü kamera, LCD ekran, iki hoparlör, dört mikrofon ve iki yüksek hassasiyetli eylemsizlik ölçüm birimi bulunur; becerikli eller opsiyoneldir. Standart arayüzler ve kapsamlı bir SDK ile açık geliştirme sunulur; modüler tasarım ve modeller arası uyumluluk sayesinde tek kişilik kurulum mümkündür.

Sınıf
Tam boy
İnsansı hizmet robotu
Geliştirme
Açık SDK
Standart arayüzler
Hareket
Kütüphane
Özelleştirilebilir
Algı
Çok yönlü
Güvenlik için

Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.

UBTECH Walker C1, Tam Boy İnsansı Hizmet Robotu

UBTECH Walker C1 videosu

Genel bakış

UBTECH Walker C1, hizmet senaryoları için geliştirilmiş tam boy insansı robottur. UBTECH platformlarını Türkiye'de tedarik, devreye alma ve teknik entegrasyon kapsamında kurumsal projelere sunuyoruz. Yapılandırma, teslim koşulları ve yatırım tutarı proje kapsamına göre kurumsal teklifle belirlenir.

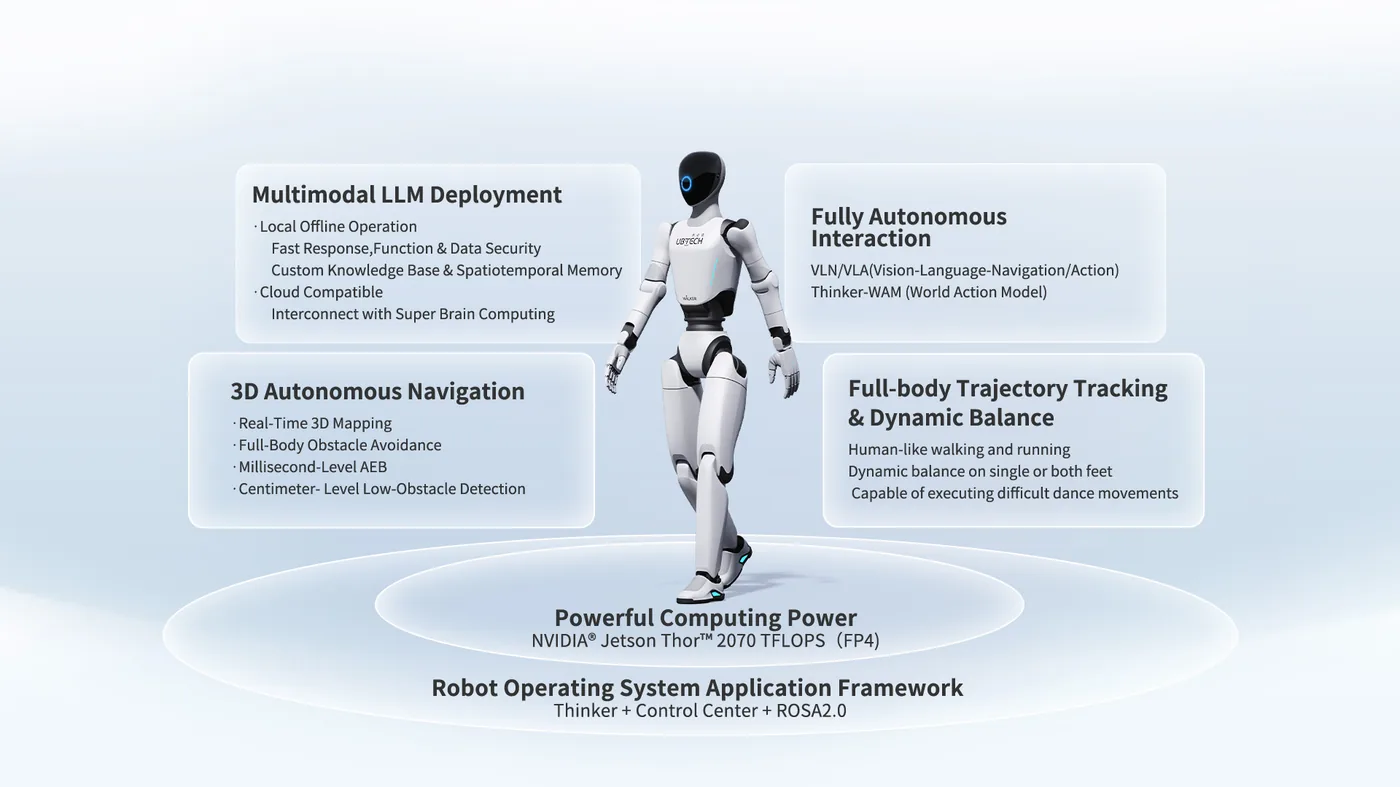
Üretici robotu CISCE fuarının ilk resmi insansı robot temsilcisi olarak tanıtıyor. Gövdede yerleşik bir dünya modeli ve yüksek başarımlı hesaplama tanımlanıyor; yerleşik hareket kütüphanesi sayesinde robot çok kipli dinamik hareketleri destekliyor ve hareket ayarları özelleştirilebiliyor.

Algı tarafında iki balık gözü kamera, bir çift gözlü kamera, bir tek gözlü kamera, LCD ekran, iki hoparlör, dört mikrofon ve iki yüksek hassasiyetli eylemsizlik ölçüm birimi bulunuyor. Becerikli eller opsiyonel olarak sunuluyor. Üretici bu diziyi güvenlik için çok yönlü algı olarak tanımlıyor.

Geliştirme tarafında standart arayüzler ve kapsamlı bir SDK ile tam yığın açıklık sunuluyor. Modüler tasarım, modeller arası uyumluluk ve seri üretim kapasitesi sayesinde robotun kutudan çıkar çıkmaz tek kişiyle kurulabildiği belirtiliyor.

Bir hizmet robotu için en kritik eksik çalışma süresidir.
Kullanım alanları

  • AVM ve perakende
  • Eğitim ve araştırma
  • Gösteri ve etkinlik

Öne çıkan özellikler

Hareket Kütüphanesi ve Özelleştirme

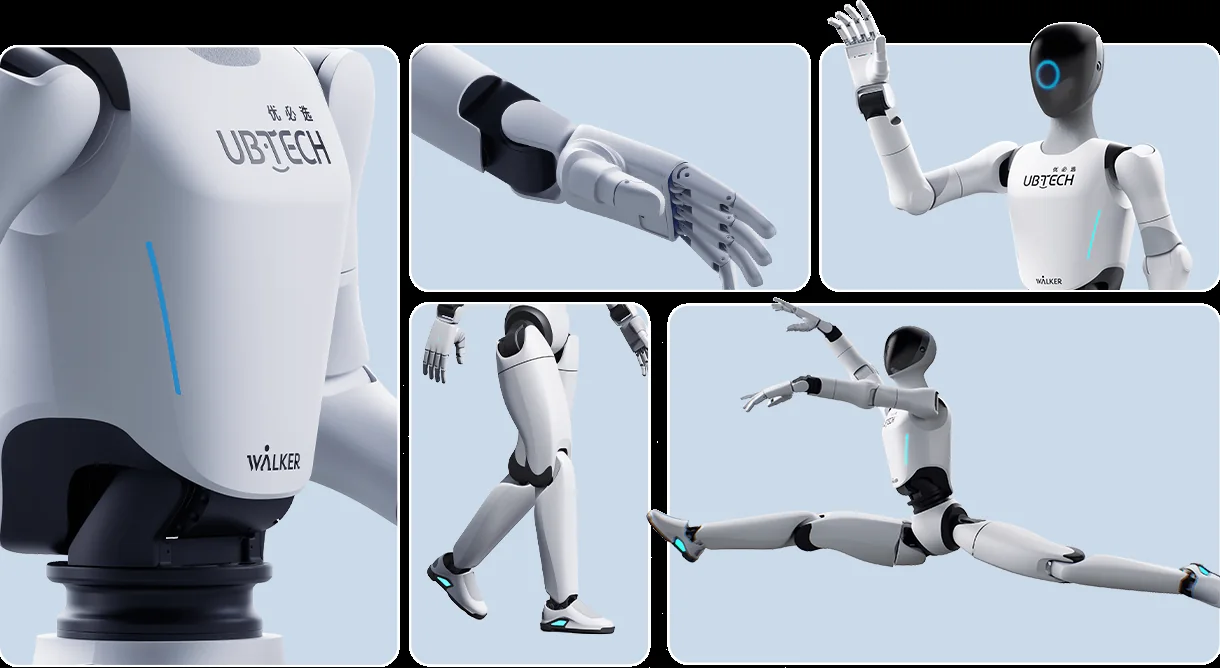
Walker C1'de yerleşik bir hareket kütüphanesi bulunuyor ve robot çok kipli dinamik hareketleri bu kütüphaneden çalıştırıyor; hareket ayarları özelleştirilebiliyor.

  • Karşılama, rehberlik ve sahne kullanımında bu pratik bir fark yaratır, çünkü bu işlerde robotun yapması gereken şey her müşteride değişir.
  • Sabit hareket setine sahip bir robot yeni bir senaryoya uyarlanamaz.
UBTECH Walker C1, Hareket Kütüphanesi ve Özelleştirme

Açık SDK ve Tek Kişilik Kurulum

Üretici standart arayüzler ve kapsamlı bir SDK ile tam yığın açıklık sunduğunu bildiriyor.

  • Buna modüler tasarım, modeller arası uyumluluk ve seri üretim kapasitesi ekleniyor; sonuçta robotun kutudan çıkar çıkmaz tek kişiyle kurulabildiği belirtiliyor.
  • Kurulum iş gücü, bir hizmet robotunun toplam sahip olma maliyetinde çoğu zaman gözden kaçan kalemdir.
UBTECH Walker C1, Açık SDK ve Tek Kişilik Kurulum

Güvenlik İçin Çok Yönlü Algı

Sensör dizilimi iki balık gözü kamera, bir çift gözlü kamera, bir tek gözlü kamera, dört mikrofon ve iki yüksek hassasiyetli eylemsizlik ölçüm biriminden oluşuyor.

  • Balık gözü kameraların çifti geniş açıyla çevreyi tarar, çift gözlü kamera derinlik verir, IMU'lar dengeyi izler.
  • İnsanla aynı alanda çalışan bir robotta bu katmanlar güvenliğin temelidir.
UBTECH Walker C1, Güvenlik İçin Çok Yönlü Algı

Teknik özellikler

Genel yapı

Hareket biçimiİki ayaklı tam boy insansı; yerleşik hareket kütüphanesiyle özelleştirilebilir dinamik hareket
Serbestlik derecesiToplam 53; 31 gövdede, 22 becerikli ellerde (pasif durum dahil)
Kol serbestliği7 (becerikli el hariç)
Bacak serbestliği6 DoF
Bel serbestliği3 DoF
Boyun serbestliği2 DoF
Uç elemanStandart model el (çıkarılabilir, üçüncü taraf becerikli el ve tutucularla uyumlu); seçenek olarak UBT üçüncü nesil becerikli el Lite sürümü. Becerikli elde el başına 11 serbestlik derecesi (6 aktif + 5 pasif).
Üretici notuBağıl nem %30-%80 (yoğuşmasız). Çalışma ortamı iç mekandır, dış mekan kullanımı önerilmez. Tek robot için en az 4 m2 (2 m x 2 m) alan, birlikte çalışma geçit genişliği ≥1,5 m; zemin düzlüğü hatası ≤5 mm/m2, zemin taşıma kapasitesi ≥150 kg/m2; aydınlatma ≥200 lux.
Yapı ve malzemeModüler tasarım ve modeller arası uyumluluk; seri üretim kapasitesi ve tek kişilik kurulum

Boyut ve ağırlık

Boyutlar (ayakta)164 cm boy; kulaç açıklığı 1280 mm (becerikli eller hariç)
AğırlıkYaklaşık 55 (model el) / yaklaşık 56 (becerikli el)
Kol erişimiKol açıklığı 1280 mm (çevik eller hariç)

Hareket ve performans

Kol kapasitesi3 (tek kol) / 6 (çift kol, becerikli eller hariç)
Azami hız≥3 m/s
En dar geçişİşbirlikli çalışmada geçiş genişliği >= 1,5 m
SeyrüseferKendi geliştirdikleri U-SLAM saf görüş navigasyonu, mekansal algı, aktif engel kaçınma

Güç ve çalışma süresi

BataryaÇıkarılabilir batarya; %0'dan %100'e şarj yaklaşık 90 dakika. İki şarj yöntemi: güç adaptörüyle robot üzerinde ya da bataryayı çıkarıp doğrudan şarj kablosuyla.
Çalışma süresiBileşik çalışma 2,5-3 saat; yerinde adımlamada ≥3 saat, dans koşulunda ≥2 saat
Şarj süresiYaklaşık 90 dakika (%0'dan %100'e)
Şarj cihazıŞarj: 52 V DC / 14 A maks.
Çalışma gerilimiAnma gerilimi 48 V DC / 8 A; şarj 52 V DC / 14 A azami

Sensörler ve bağlantılar

SensörlerStereo kameralar, IMU, balıkgözü kameralar
ArayüzlerSDK ve API sağlanır; geliştirme dilleri C++ ve Python. SDK/API robot hareket kontrolü, kol kontrolü, sensör erişimi, navigasyon, telemetri, sistem yapılandırması ve tanılamayı kapsar; örnek programlar arasında audio_player, batterystate_subscriber, pub_arm_command, pub_hand_command, pub_head_command, camera_subscriber yer alır. SDK geliştirme için ana sürüm 0.0.6 ve üstü önerilir.
BağlantıÇevrimiçi kullanım için Gigabit Ethernet önerilir (gecikme ≤100 ms, paket kaybı ≤%1); küresel 4G/5G, gövdeye takılan 5G modülü seçenek
Etkileşim2,8 inç dairesel etkileşim ekranı, batarya durum LED'leri, mikrofon dizisi, hoparlörler
Ekran2,8 inç dairesel etkileşim ekranı

Yazılım ve geliştirme

İşlemciÜretici yüksek başarımlı hesaplama ve yerleşik dünya modeli tanımlar.
İşletim sistemiUbuntu + ROSA 2.0. SDK geliştirme ortamı robotun ROS 2 kabı içinde Ubuntu 22.04 + ROS 2 Humble; ROS 2 URDF robot tanım modelleri destekleniyor.
Yazılım özellikleriBalık gözü kamera x2, çift gözlü kamera x1, tek gözlü kamera x1, LCD ekran x1, hoparlör x2, mikrofon x4, yüksek hassasiyetli IMU x2, opsiyonel becerikli el x2; güvenlik için çok yönlü algı

Çevresel dayanım

Çalışma sıcaklığıÇalışma 3°C - 40°C; depolama -10°C - 50°C
Depolama sıcaklığı-10°C ~ 50°C

Sıkça sorulan sorular

UBTECH Walker C1 Türkiye'de satın alınabilir mi?

UBTECH donanımlarını kurumsal projelere tedarik, devreye alma ve mühendislik desteğiyle sağlıyoruz. Yatırım tutarı yapılandırma, adet ve teslim koşullarına göre kurumsal teklifle belirlenir. Karşılama, rehberlik ya da fuar kullanımı için insansı robot değerlendiren kurumlarla tedarik yolunu ve zaman çizelgesini proje bazında konuşuruz. Bugün teslim edilebilen seçenek arıyorsanız Unitree G1 ve H2 Türkiye'de sipariş edilebilir.

Walker C1 ile Walker C arasındaki fark ne?

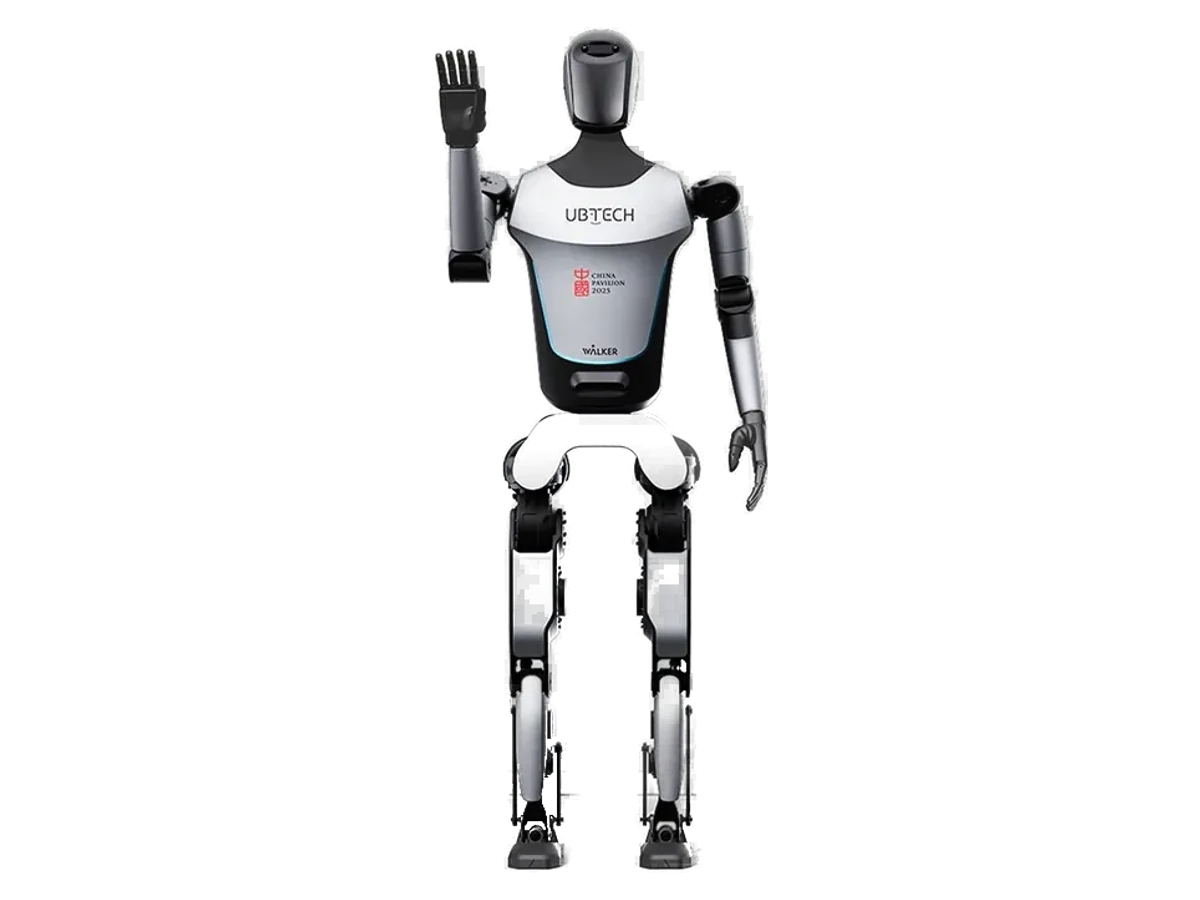
İkisi de UBTECH'in hizmet hattında yer alıyor. Walker C, Expo 2025 Osaka Çin Pavyonunda rehber robot olarak görev yaptı ve sayfasında 163 cm boy, 43 kg ağırlık, 48V 15Ah lityum batarya ve 6 km/s koşu hızı yayımlanıyor. Walker C1 daha yeni bir kuşak.

Resmi kaynaklar

Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026