UBTECH

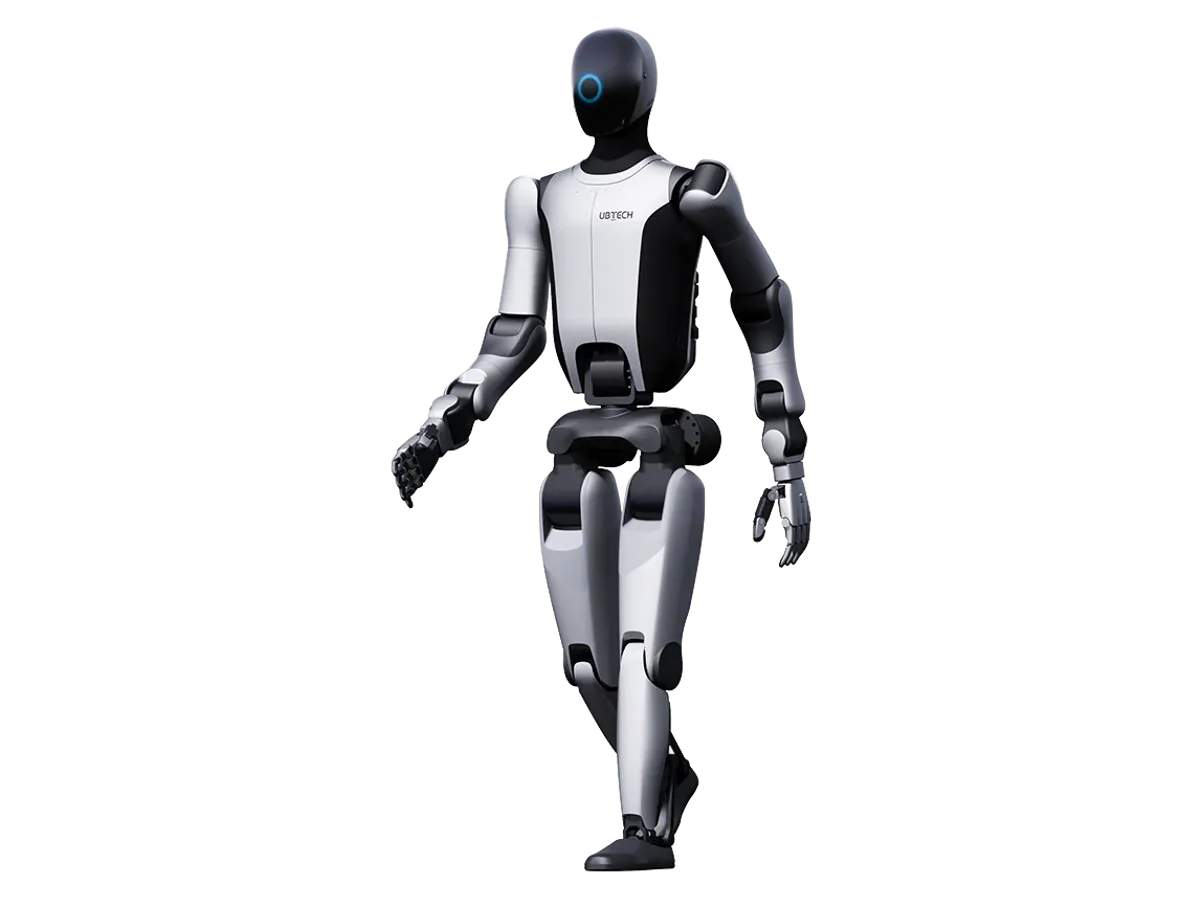
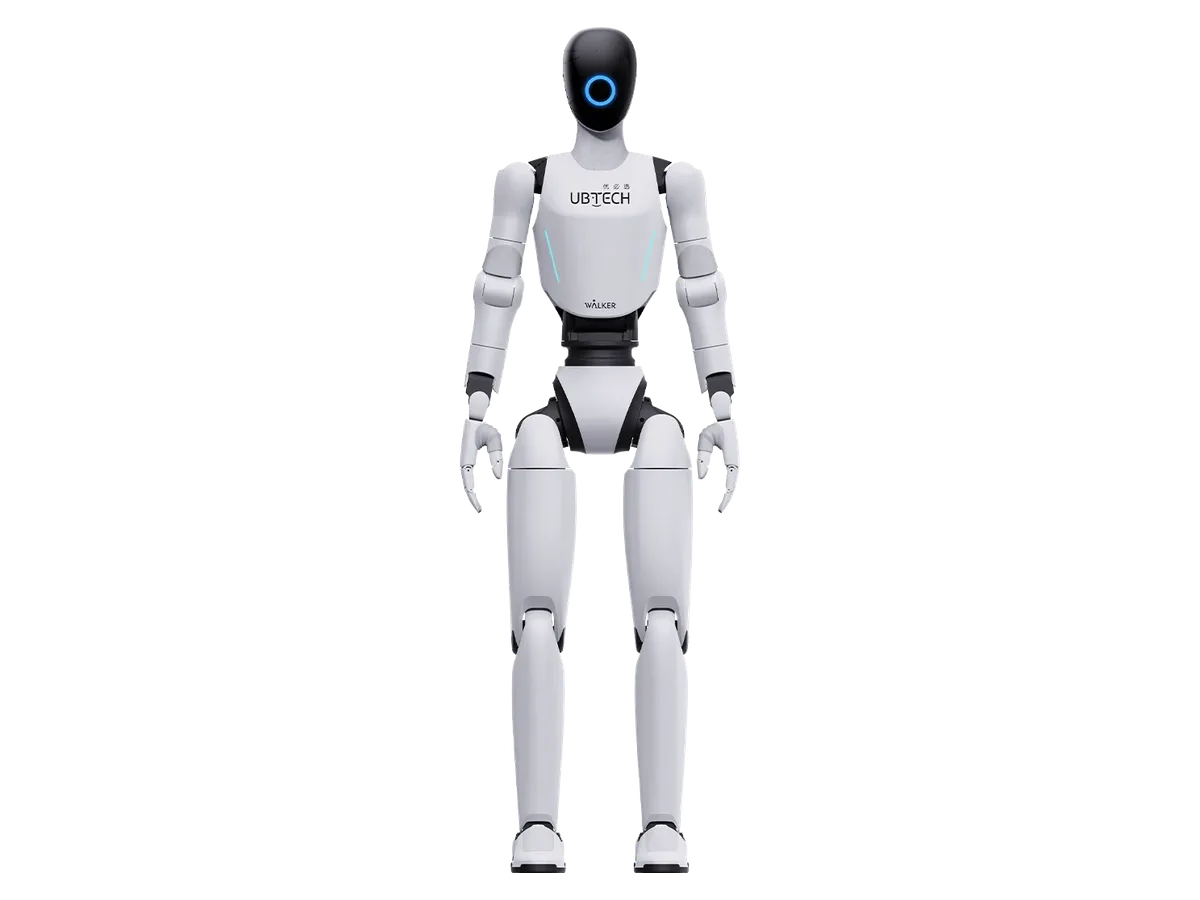
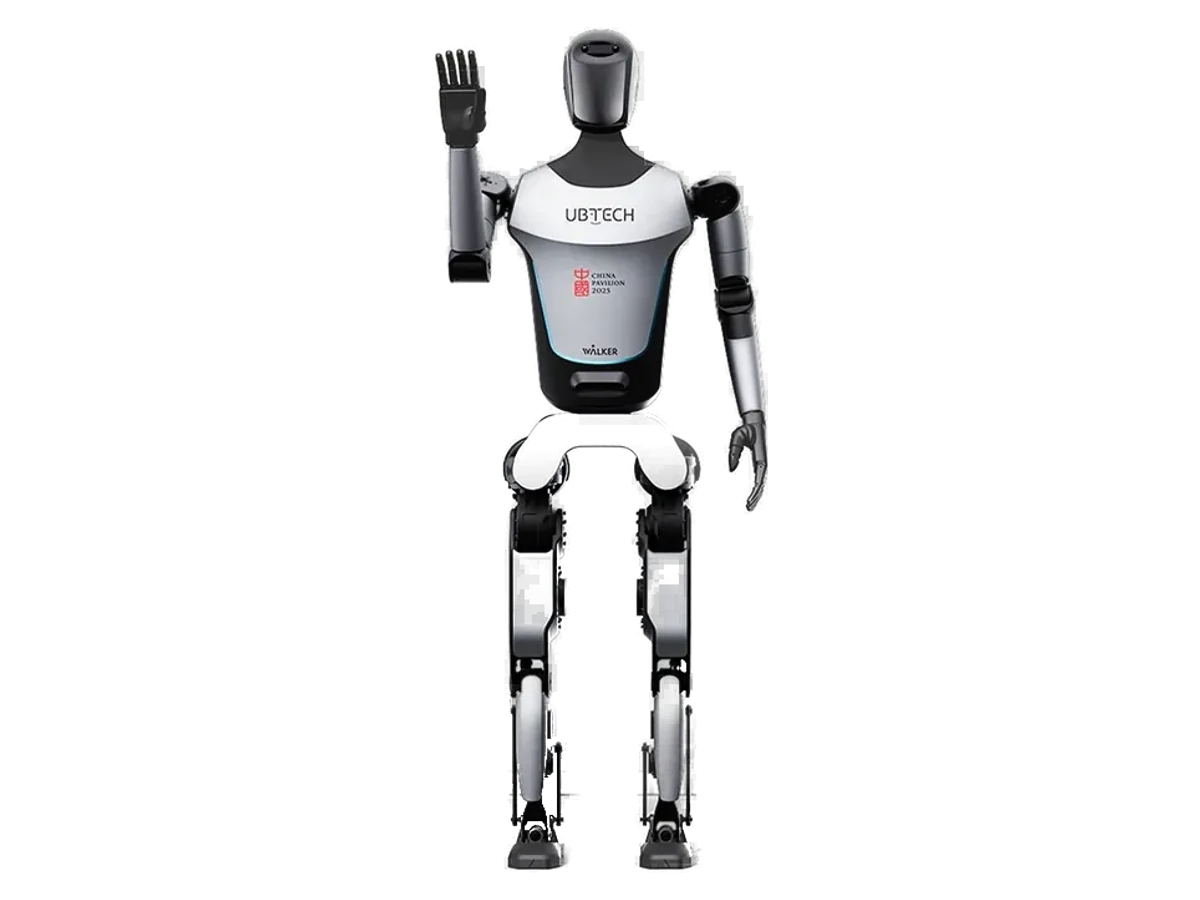
UBTECH Walker S1

Otomobil Montaj Hattında Çalışan Endüstriyel İnsansı Robot

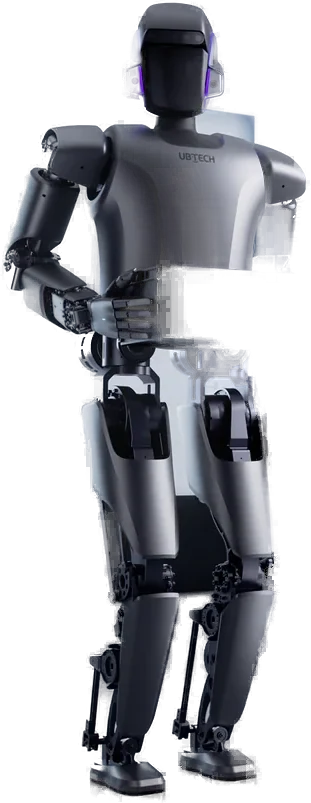
UBTECH Walker S1, çok görevli endüstriyel senaryolar için geliştirilmiş insansı robottur. UBTECH robotu otomobil üretim hatlarına yerleştirdiğini ve robotların otonom lojistik araçları ile AMR/AGV sistemleriyle akıllı üretim yönetim sistemleri üzerinden birlikte çalıştığını bildirir. Yazılım tarafında genel görev planlaması için büyük dil modeli, anlamsal algıyı klasik VSLAM ile sıkı bağlayan iki aşamalı anlamsal navigasyon ve öğrenme tabanlı tüm gövde hareket kontrolü tanımlanır. Üretici, insansı robotların endüstriyel kullanımında üç temel sorunu hedeflediğini belirtir: değişen aydınlatma ve ortam koşullarında görsel konumlandırma, yüksek yük altında dinamik hareket kontrolü ve uzun süreli yüksek yüklü çalışmada eklem soğutma.

Kullanım
Montaj hattı
Otomobil üretimi
Navigasyon
Anlamsal VSLAM
İki aşamalı
Planlama
LLM
Genel görev
Kontrol
Tüm gövde
Öğrenme tabanlı

Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.

UBTECH Walker S1, Otomobil Montaj Hattında Çalışan Endüstriyel İnsansı Robot

UBTECH Walker S1 videosu

Genel bakış

UBTECH Walker S1, çok görevli endüstriyel senaryolar için geliştirilmiş insansı robottur. UBTECH platformlarını Türkiye'de tedarik, devreye alma ve teknik entegrasyon kapsamında kurumsal projelere sunuyoruz. Yapılandırma, teslim koşulları ve yatırım tutarı proje kapsamına göre kurumsal teklifle belirlenir.

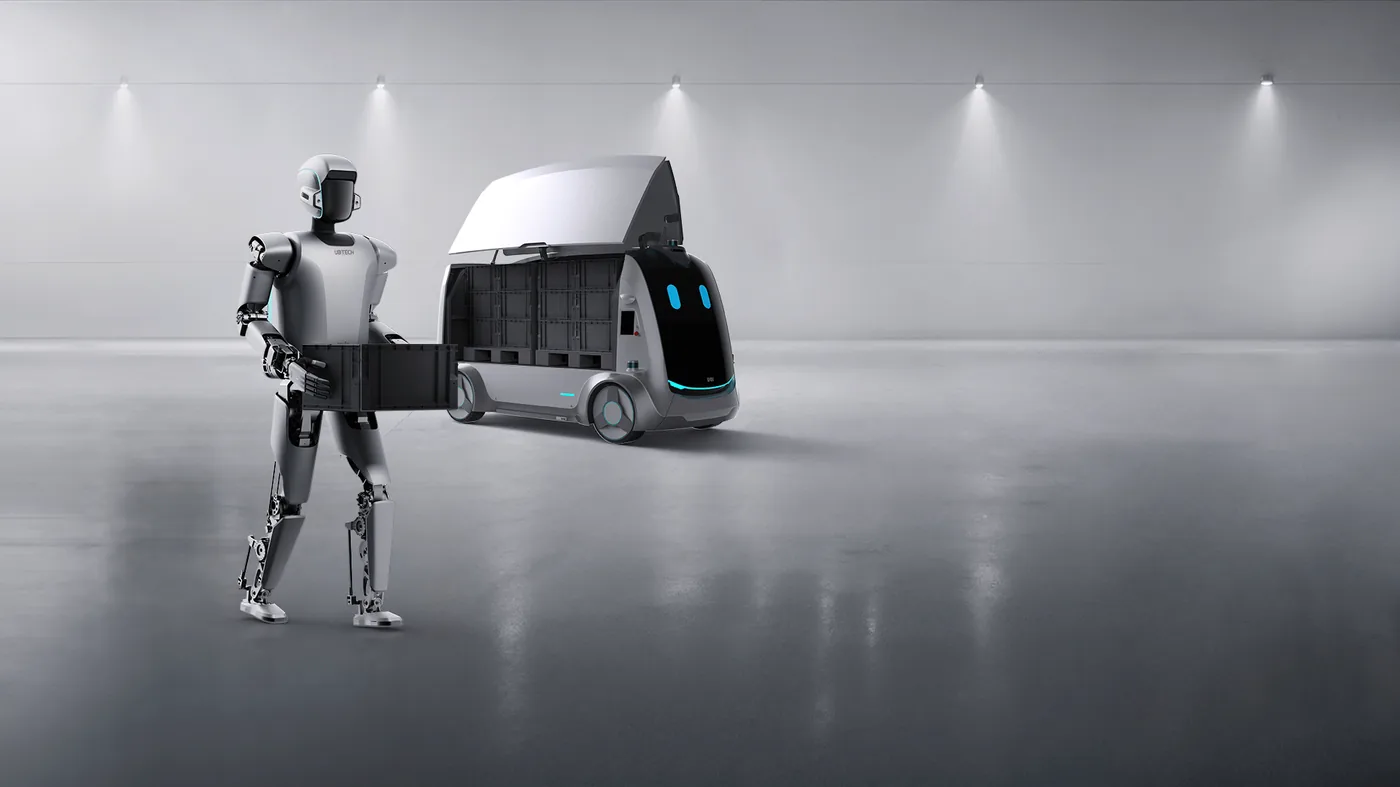
Üreticinin en önemli beyanı saha kullanımı. UBTECH, Walker S1'i otomobil üretim hatlarına yerleştirdiğini ve robotların akıllı üretim yönetim sistemleri üzerinden otonom lojistik araçları ile AMR/AGV sistemleriyle birlikte çalıştığını bildiriyor.

Yazılım tarafında üç katman tanımlanıyor. Genel görev planlaması için büyük dil modeli niyet anlama ve görev planlama sağlıyor. Anlamsal algı bilgisi klasik VSLAM ile sıkı bağlanarak iki aşamalı anlamsal navigasyon kuruluyor. Algı ile kontrolün bütünleştiği, uçtan uca öğrenme tabanlı tüm gövde hareket kontrolü çerçevesi ise becerikli manipülasyon ve kararlı yürüyüş için kullanılıyor.

Üretici insansı robotların endüstriyel kullanımında üç temel sorunu hedeflediğini yazıyor: değişen aydınlatma ve ortam koşullarında görsel konumlandırma, yüksek yük altında dinamik hareket kontrolü ve uzun süreli yüksek yüklü çalışmada eklem soğutma. Üçü de sahada gerçekten karşılaşılan sorunlardır.
Kullanım alanları

  • Fabrika ve üretim

Öne çıkan özellikler

Otomobil Montaj Hattında Saha Kullanımı

UBTECH, Walker S1'i otomobil üretim hatlarına yerleştirdiğini ve robotların akıllı üretim yönetim sistemleri üzerinden otonom lojistik araçları ile AMR/AGV sistemleriyle birlikte çalıştığını bildiriyor.

  • Bu, insansı robot tartışmasında önemli bir ayrım: gösterim videosu ile hat üzerinde başka otomasyonla eşgüdümlü çalışmak farklı olgunluk seviyeleridir.

Üç Endüstriyel Sorun

Üretici Walker S1 ile üç sorunu hedeflediğini yazıyor ve üçü de sahada gerçekten karşılaşılan sorunlar.

  • Birincisi değişen aydınlatma ve ortam koşullarında görsel konumlandırma: bir fabrikada ışık gün içinde değişir ve saf görsel konumlandırma kayar.
  • İkincisi yüksek yük altında dinamik hareket kontrolü: robot yük taşırken denge modeli değişir.
  • Üçüncüsü uzun süreli yüksek yüklü çalışmada eklem soğutma; sürekli çalışan bir eklem ısınır ve tork düşer. Bu üçünü adlandırmak, sorunu bilen bir ekibin işareti.
UBTECH Walker S1, Üç Endüstriyel Sorun

Anlamsal Navigasyon ve Görev Planlama

Navigasyonda anlamsal algı bilgisi klasik VSLAM ile sıkı bağlanıyor ve iki aşamalı bir anlamsal navigasyon kuruluyor.

  • Pratik farkı şudur: robot yalnız duvarları ve köşeleri değil, gördüğü şeyin ne olduğunu da haritaya yazar, böylece bir talimatı mekana bağlayabilir.
  • Genel görev planlaması için kullanılan büyük dil modeli de niyet anlama ve görev planlama yeteneği katıyor.
UBTECH Walker S1, Anlamsal Navigasyon ve Görev Planlama

Teknik özellikler

Genel yapı

Hareket biçimiİki ayaklı endüstriyel insansı; otomobil montaj hattında AMR ve AGV sistemleriyle birlikte çalışır
Yapı ve malzemeEndüstriyel kullanım için tasarlanmış iki ayaklı gövde; üretici uzun süreli yüksek yüklü çalışmada eklem soğutmayı çözülen üç sorundan biri olarak sayar

Hareket ve performans

SeyrüseferSemantik VSLAM navigasyon

Sensörler ve bağlantılar

SensörlerKafada RGBD kamera x1 ve stereo RGB kamera x2; göğüs önünde RGBD kamera x1; IMU; bileklerde altı eksenli kuvvet sensörü x2, ayaklarda altı eksenli kuvvet sensörü x2
EtkileşimHoparlör x2

Yazılım ve geliştirme

İşlemciYazılım tarafında genel görev planlaması için büyük dil modeli ve öğrenme tabanlı tüm gövde hareket kontrolü tanımlanır.
Yazılım özellikleriİki aşamalı anlamsal VSLAM navigasyonu: anlamsal algı bilgisi klasik VSLAM ile sıkı bağlanır.

Sıkça sorulan sorular

UBTECH Walker S1 Türkiye'de satın alınabilir mi?

UBTECH donanımlarını kurumsal projelere tedarik, devreye alma ve mühendislik desteğiyle sağlıyoruz. Yatırım tutarı yapılandırma, adet ve teslim koşullarına göre kurumsal teklifle belirlenir. Üretim hattı için insansı robot değerlendiren kurumlarla tedarik yolunu ve zaman çizelgesini proje bazında konuşuruz. Bugün teslim edilebilen tam boy insansı arıyorsanız Unitree H2 Türkiye'de sipariş edilebilir.

Walker S1'in boyu ve ağırlığı ne kadar?

Aynı ailenin yeni modeli Walker S2 için 176 cm, 70 kg ve 52 serbestlik derecesi açıklanmıştır. S1'in değerlerini üreticiden istemeden bir yerleşim planı ya da çevrim süresi hesabı yapmak doğru olmaz.

Anlamsal VSLAM ne demek?

Klasik VSLAM, kamera görüntüsünden ortamın geometrik haritasını çıkarır: duvarlar, köşeler, yüzeyler. Anlamsal VSLAM buna nesne kimliğini ekler, yani robot haritaya yalnız bir yüzey değil, o yüzeyin ne olduğunu da yazar. Pratik farkı, robota mekana bağlı bir talimat verilebilmesidir. Ayrıca değişen aydınlatmada saf geometrik eşleştirme kayarken anlamsal ipuçları konumlandırmayı toparlar; üretici bunu hedeflenen üç sorundan biri olarak sayıyor.

Resmi kaynaklar

Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026