UBTECH

UBTECH Walker S

Kuvvet Geri Beslemeli 41 Eklemli Endüstriyel İnsansı Robot

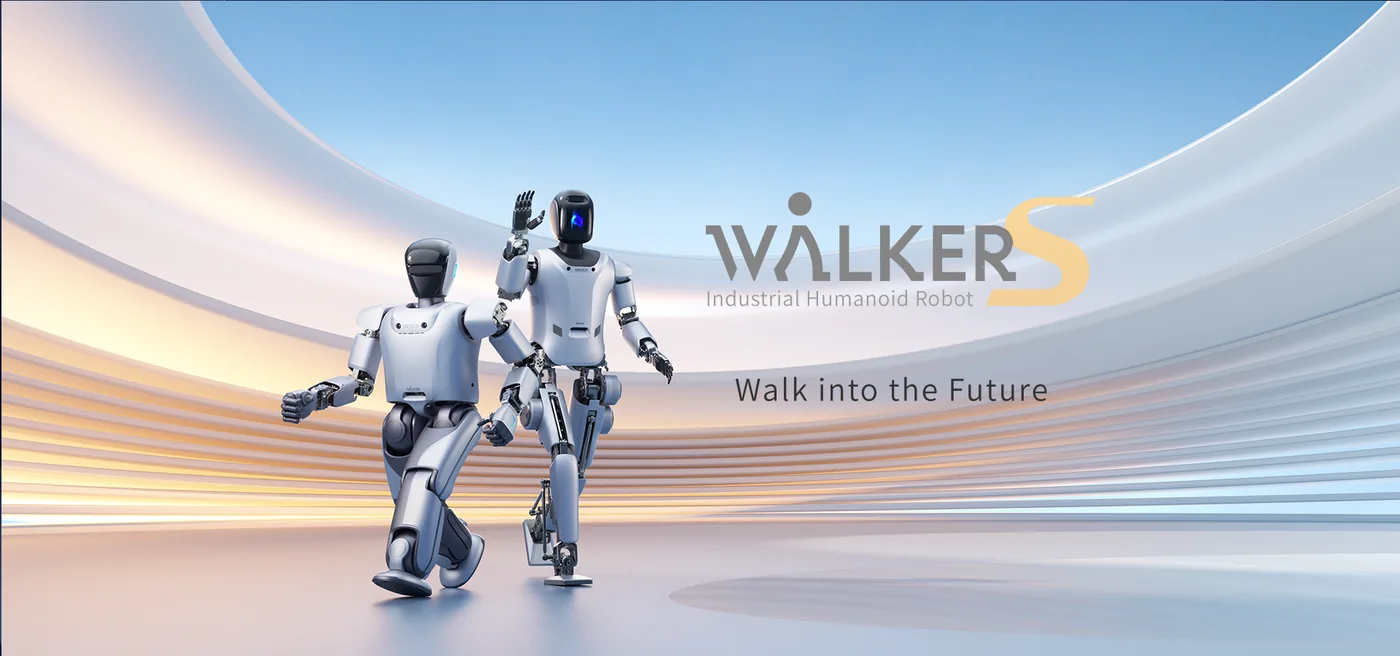
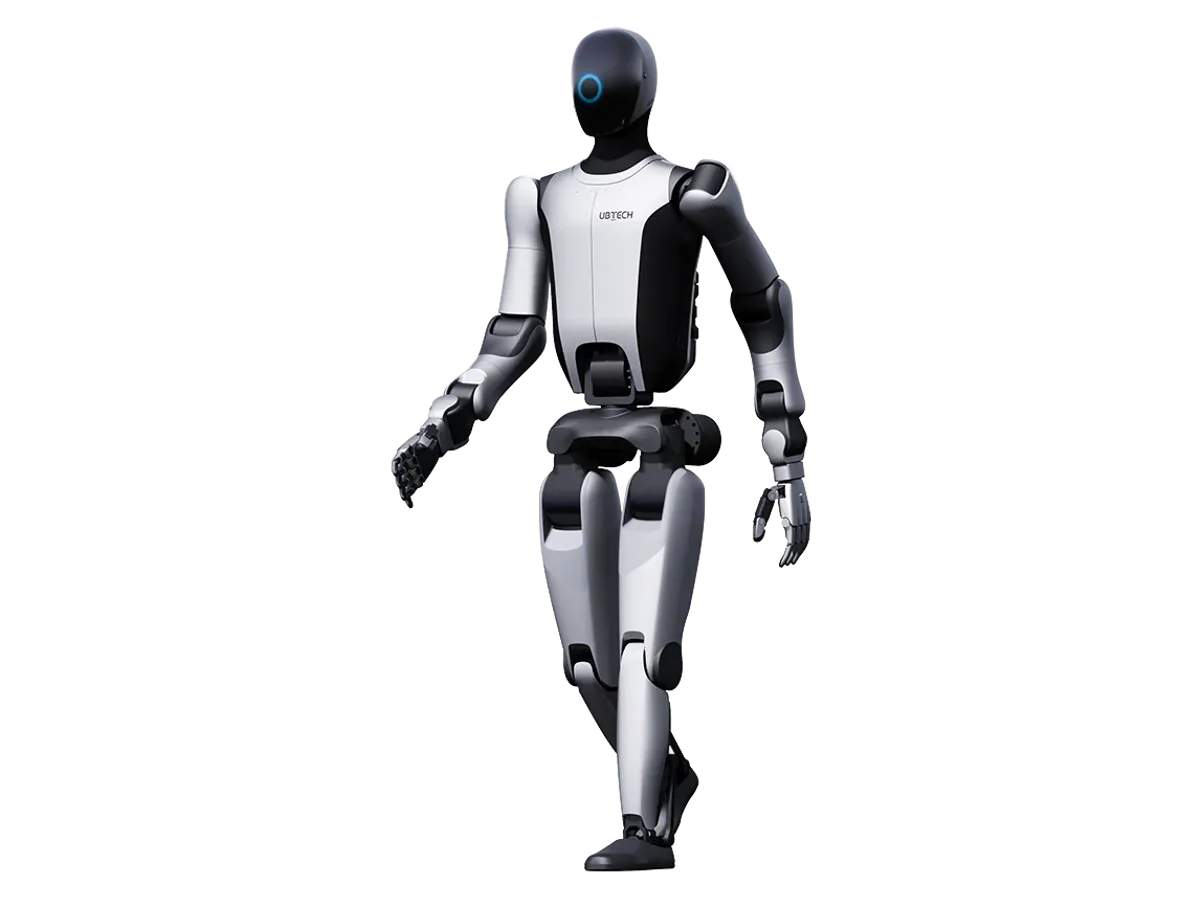
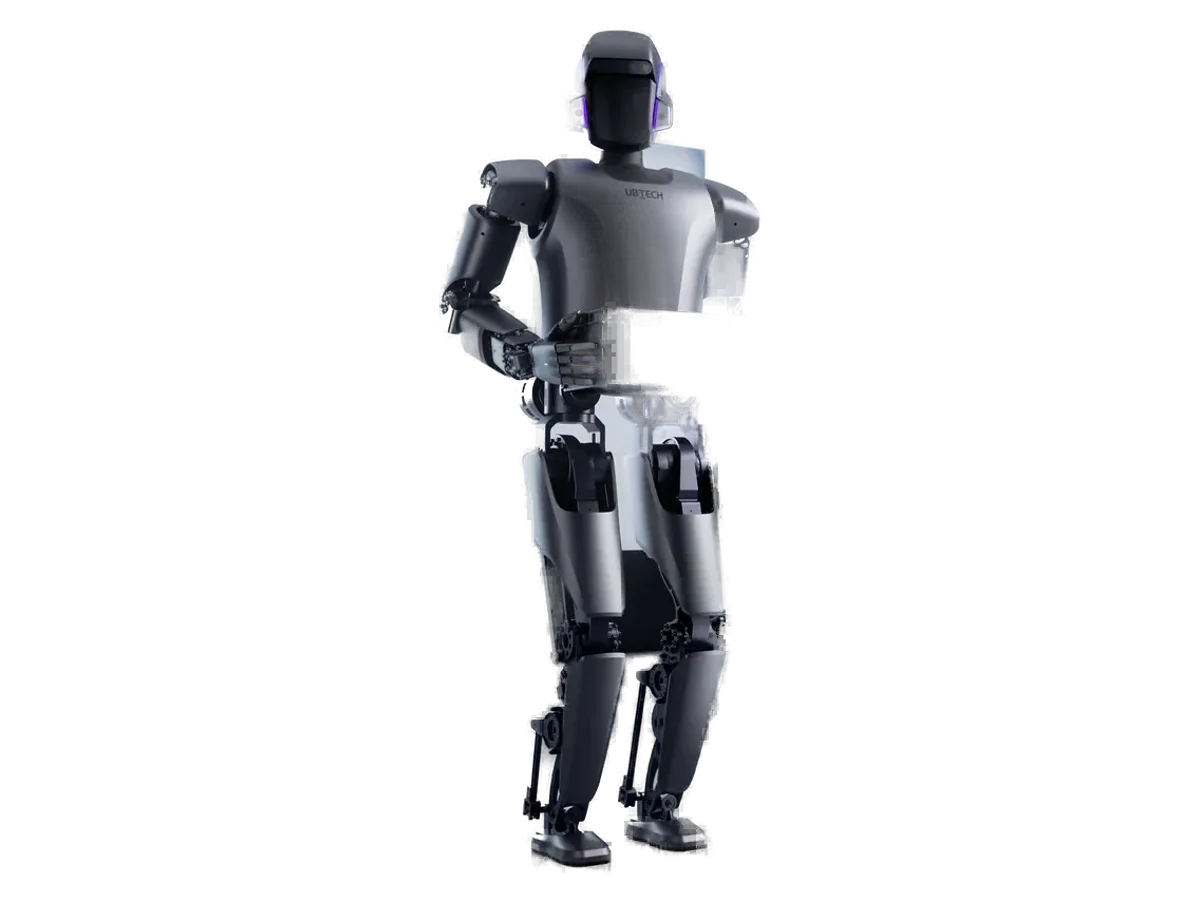
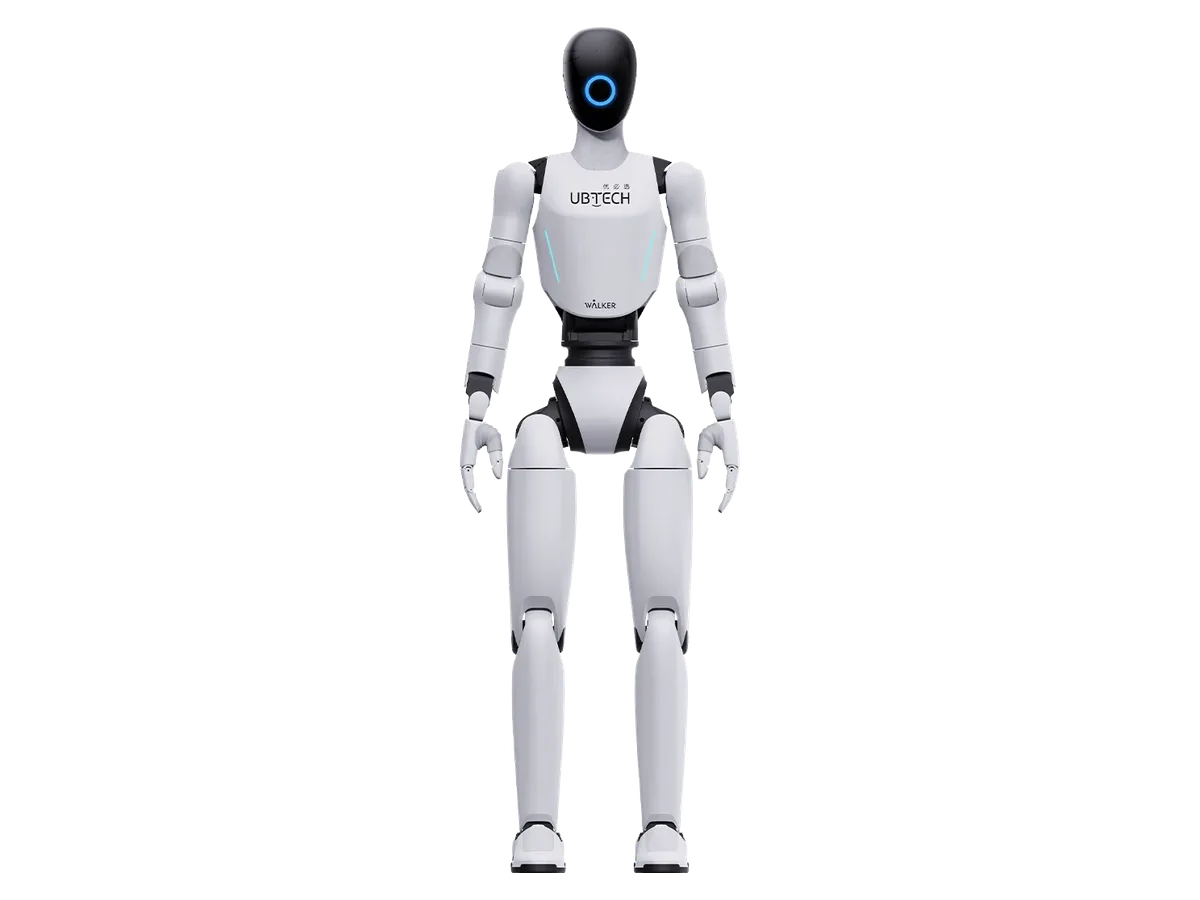
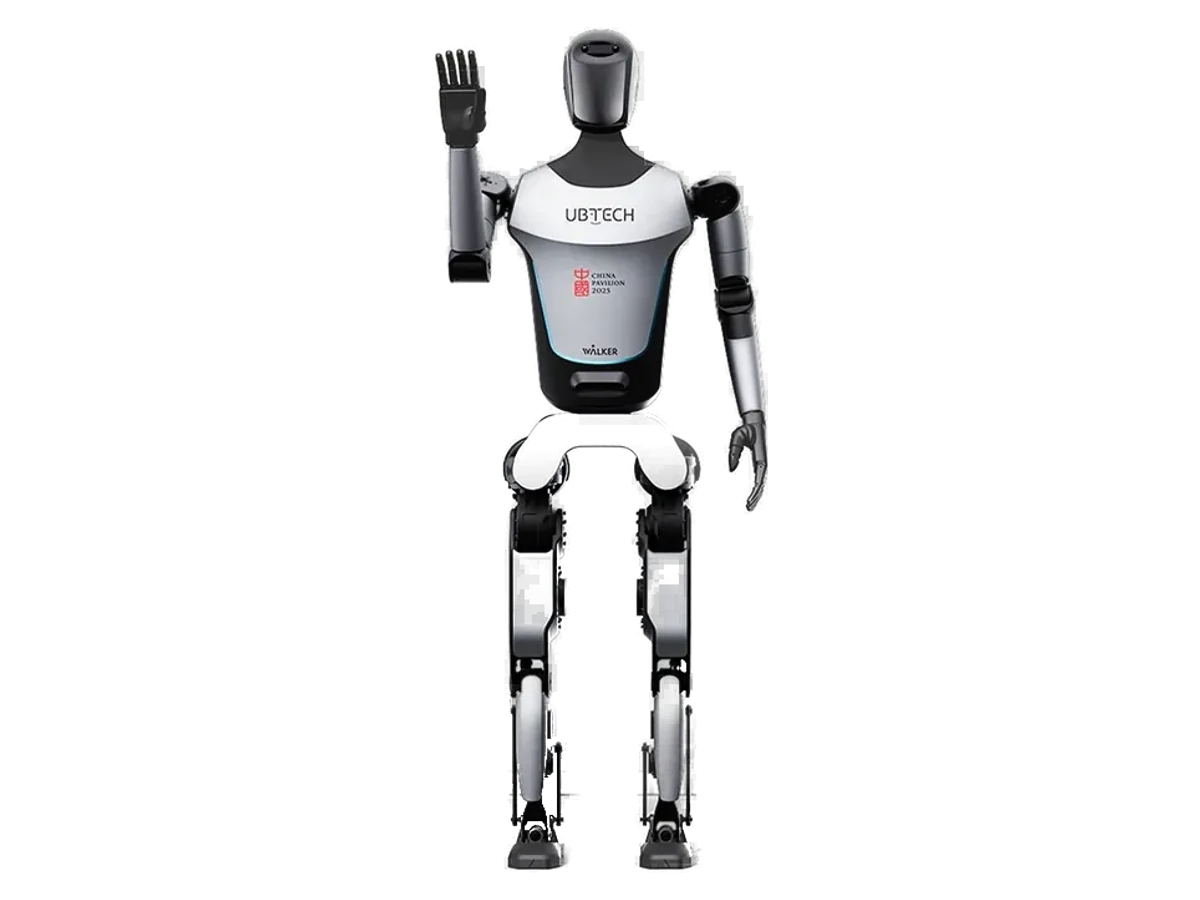
UBTECH Walker S, 1,7 metre boyunda endüstriyel insansı robottur. Kuvvet geri beslemeli 41 servo eklem, kuvvet uyumlu tahrik eklemleri ve katı-esnek bağlaşımlı hibrit yapı taşır. Algı tarafında görsel, işitsel ve mesafe sensörleri çok kipli füzyonla birleştirilir; yüksek çözünürlüklü RGBD sensörlerle 3B anlamsal harita çıkarılır ve U-SLAM ile 3B nokta bulutu anlamsal navigasyonu yapılır. Robot 3B nokta bulutunu işleyerek karmaşık nesnelerin altı boyutlu duruşunu tanır ve el-göz eşgüdümüyle kavrama yapar. Yazılım tarafında ROSA 2.0 işletim sistemi, çok kipli büyük model tabanlı karar verme, grafik arayüz, uzaktan operasyon ve nesnelerin interneti desteği tanımlanır.

Boy
1,7 m
Tam boy insansı
Eklem
41
Kuvvet geri beslemeli
Navigasyon
U-SLAM
3B anlamsal harita
Kavrama
6B duruş
El-göz eşgüdümü
İşletim
ROSA 2.0
Robot işletim sistemi
Yapı
Katı-esnek
Hibrit bağlaşım

Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.

UBTECH Walker S, Kuvvet Geri Beslemeli 41 Eklemli Endüstriyel İnsansı Robot

UBTECH Walker S videosu

Genel bakış

UBTECH Walker S, çok görevli endüstriyel senaryolar için geliştirilmiş 1,7 metre boyunda insansı robottur. UBTECH platformlarını Türkiye'de tedarik, devreye alma ve teknik entegrasyon kapsamında kurumsal projelere sunuyoruz. Yapılandırma, teslim koşulları ve yatırım tutarı proje kapsamına göre kurumsal teklifle belirlenir.

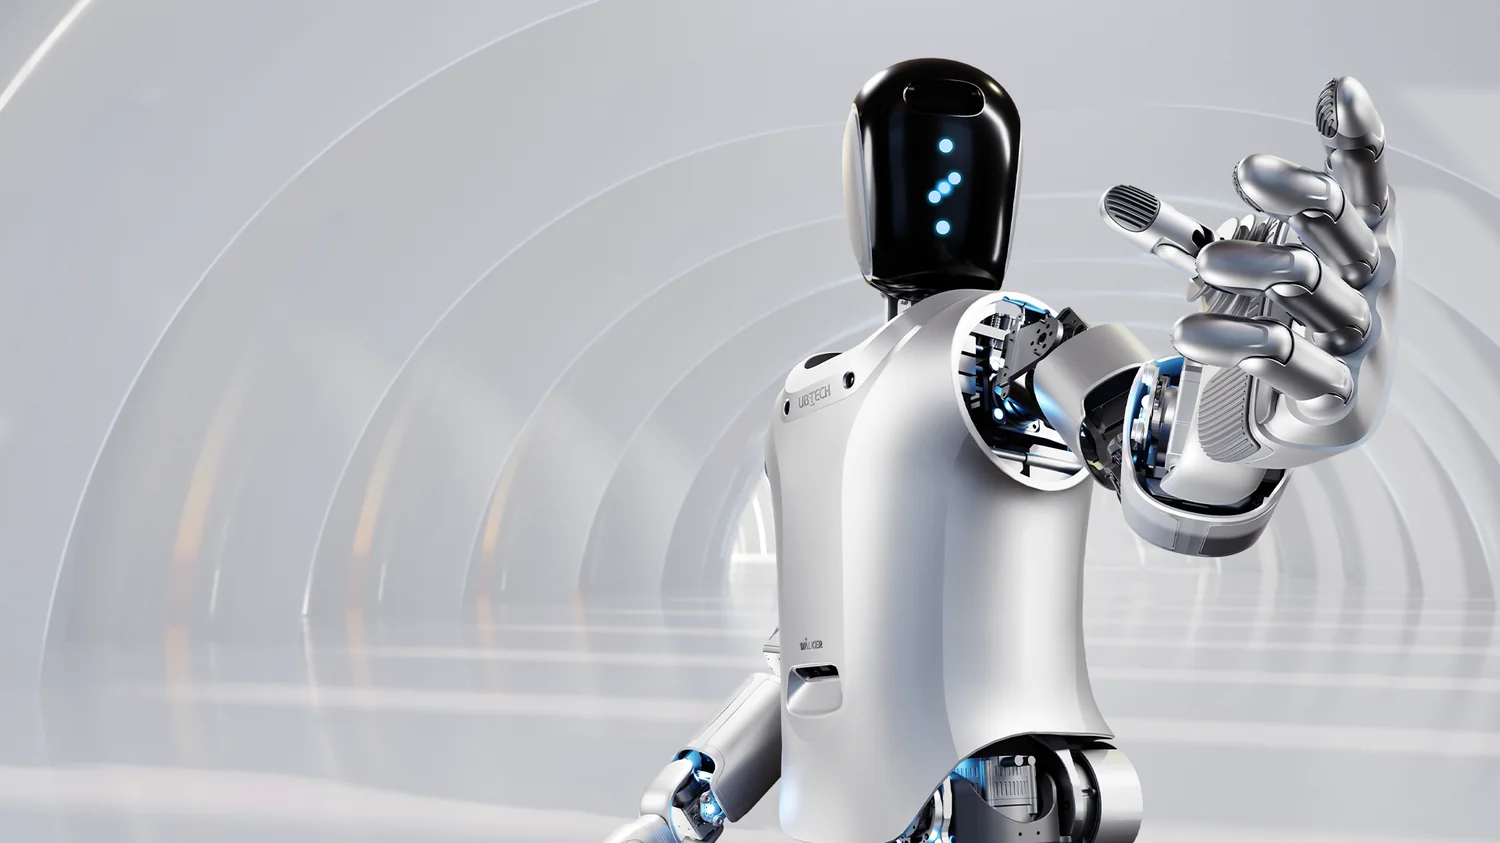
Robotun tanımlayıcı özelliği kuvvet geri beslemeli 41 servo eklem. Kuvvet uyumlu bir tahrik eklemi konum komutunu izlemek yerine karşılaştığı kuvvete göre davranır; robot bir engele çarptığında zorlamaz, kavrama kuvvetini nesneye göre ayarlayabilir ve dengesini bozan etkiye karşı hareketin içinde düzeltme yapabilir. Gövdede katı-esnek bağlaşımlı hibrit yapı kullanılıyor.

Algı tarafında görsel, işitsel ve mesafe sensörleri çok kipli füzyonla birleştiriliyor ve dinamik ortam keşfi yapılıyor. Yerleşik yüksek çözünürlüklü RGBD sensörlerle 3B anlamsal harita çıkarılıyor; U-SLAM ve 3B nokta bulutu anlamsal navigasyonuyla engellerden kaçınan rota planlanıyor.

Manipülasyon tarafında robot 3B nokta bulutunu işleyerek karmaşık nesnelerin altı boyutlu duruşunu tanıyor ve el-göz eşgüdümüyle kavrama yapıyor. Altı boyutlu duruş, nesnenin nerede olduğu kadar hangi açıda durduğunu da bilmek demek; düzensiz yerleştirilmiş parçalarla çalışmanın koşulu budur.

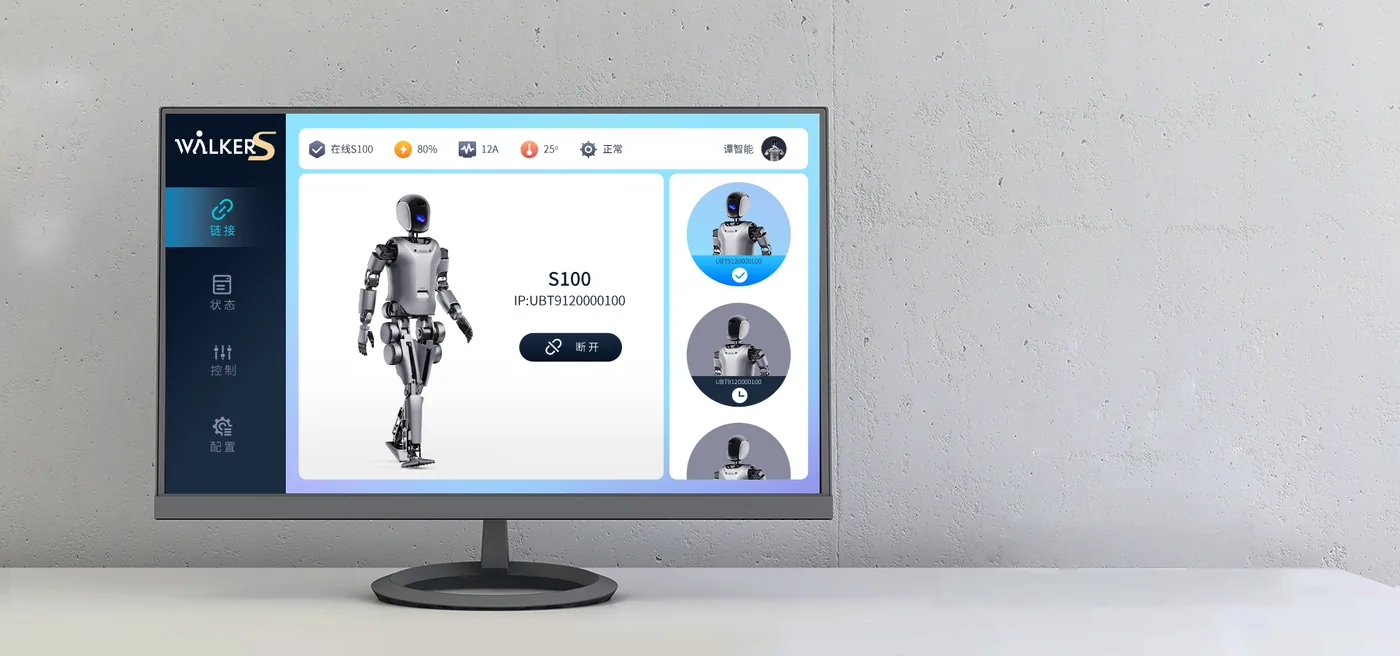
Yazılım tarafında ROSA 2.0 robot işletim sistemi, çok kipli büyük model tabanlı karar verme, grafik arayüz, uzaktan operasyon ve nesnelerin interneti desteği tanımlanıyor.

Yayımlanan sayısal değerler 1,7 metre boy ve 41 servo eklemle sınırlı.
Kullanım alanları

  • Fabrika ve üretim

Öne çıkan özellikler

Kuvvet Geri Beslemeli 41 Eklem

Walker S'in tanımlayıcı özelliği eklem sayısı değil, eklemlerin kuvvet geri beslemeli olması.

  • Kuvvet uyumlu bir tahrik eklemi, konum komutunu körü körüne izlemek yerine karşılaştığı kuvvete göre davranır: robot bir engele çarptığında zorlamaz, bir nesneyi tutarken kavrama kuvvetini ayarlayabilir ve dengesini bozan bir etkiye karşı hareketin içinde düzeltme yapabilir.
  • Endüstriyel ortamda insanla aynı alanı paylaşan bir robot için bu, güvenlik tarafının temelidir.
UBTECH Walker S, Kuvvet Geri Beslemeli 41 Eklem

3B Anlamsal Harita ve U-SLAM

Yerleşik yüksek çözünürlüklü RGBD görsel sensörlerle robot çevresini gözlemliyor, 3B anlamsal harita çıkarıyor ve engellerden kaçınarak yürüyüş rotası planlıyor.

  • Anlamsal harita, geometrik haritadan farklı olarak gördüğü şeyin ne olduğunu da kaydeder; bu, robota mekana bağlı talimat verilmesini mümkün kılar.
  • Üretici ayrıca görsel, işitsel ve mesafe sensörlerini çok kipli füzyonla birleştirdiğini ve dinamik ortam keşfi yaptığını bildiriyor.
UBTECH Walker S, 3B Anlamsal Harita ve U-SLAM

Altı Boyutlu Duruş Tanıma ve Kavrama

Robot 3B nokta bulutu bilgisini işleyerek karmaşık nesnelerin altı boyutlu duruşunu tanıyabiliyor ve el-göz eşgüdümüyle kavramayı tamamlayabiliyor.

  • Altı boyutlu duruş, nesnenin yalnız nerede olduğunu değil hangi yöne ve açıda durduğunu da bilmek demek.
  • Düzensiz yerleştirilmiş parçaları alması gereken bir robotta bu, sabit konumdan alma yapan klasik otomasyondan ayrılan yerdir.
UBTECH Walker S, Altı Boyutlu Duruş Tanıma ve Kavrama

Teknik özellikler

Genel yapı

Hareket biçimiİki ayaklı insansı; her tür zemine otonom uyum ve dış etkiye karşı denge koruma
Serbestlik derecesi41 servo eklem, kuvvet geri beslemeli
MalzemeKatı-esnek bağlaşımlı hibrit yapı; kuvvet uyumlu tahrik eklemleri
Üretici notuTek kol uzunluğu 600 mm; opsiyonel elektronik deri takılabilir.
Eklem yerleşimiKuvvet geri beslemeli 41 servo eklem.
Yapı ve malzeme1,7 metre boy; kuvvet uyumlu tahrik eklemleri ve katı-esnek bağlaşımlı hibrit yapı
Eklem modülüKuvvet uyumlu tahrik eklemi; eklem konum komutunu izlemek yerine karşılaştığı kuvvete tepki verir

Boyut ve ağırlık

Boyutlar (ayakta)1,7 m boy
Ağırlık65 kg
Kol erişimiTek kol uzunluğu 600 mm

Hareket ve performans

Eklem torku300 Nm'ye kadar
Motor devri130 rpm'ye kadar
SeyrüseferU-SLAM + 3B nokta bulutu semantik navigasyon

Güç ve çalışma süresi

BataryaÇıkarılabilir batarya, hızlı değiştirme çözümü
Çalışma süresiYaklaşık 2,5 saat

Sensörler ve bağlantılar

SensörlerÇok kameralı stereo görü
Etkileşim8 inç kavisli AMOLED kafa ekranı; 6 mikrofonlu dizi ve 360 derece işitsel algı
Ekran8 inç kavisli AMOLED kafa ekranı

Yazılım ve geliştirme

İşlemciROSA 2.0 robot işletim sistemi ve çok kipli büyük model tabanlı karar verme tanımlanır.
Yazılım özellikleriYüksek çözünürlüklü RGBD görsel sensörler, görsel, işitsel ve mesafe sensörlerinin çok kipli füzyonu; U-SLAM ve 3B nokta bulutu anlamsal navigasyonu; 3B nokta bulutundan altı boyutlu nesne duruşu tanıma

Sıkça sorulan sorular

UBTECH Walker S Türkiye'de satın alınabilir mi?

UBTECH donanımlarını kurumsal projelere tedarik, devreye alma ve mühendislik desteğiyle sağlıyoruz. Yatırım tutarı yapılandırma, adet ve teslim koşullarına göre kurumsal teklifle belirlenir. Kurumsal bir gereksiniminiz varsa tedarik yolunu ve zaman çizelgesini birlikte değerlendirebiliriz. Bugün teslim edilebilen tam boy insansı arıyorsanız Unitree H2 Türkiye'de sipariş edilebilir.

Kuvvet uyumlu eklem ile normal eklem arasındaki fark ne?

Normal bir servo eklem konum komutunu izler: söylenen açıya gider, yolunda ne olursa olsun. Kuvvet uyumlu eklem ise karşılaştığı kuvveti ölçüp ona göre davranır. Sonuç iki yerde görülür: robot bir engele ya da insana çarptığında zorlamaz, ve tuttuğu nesnenin kavrama kuvvetini nesneye göre ayarlayabilir. Walker S'in 41 ekleminin tamamı kuvvet geri beslemelidir.

Resmi kaynaklar

Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026