Modüler sistem tasarımı
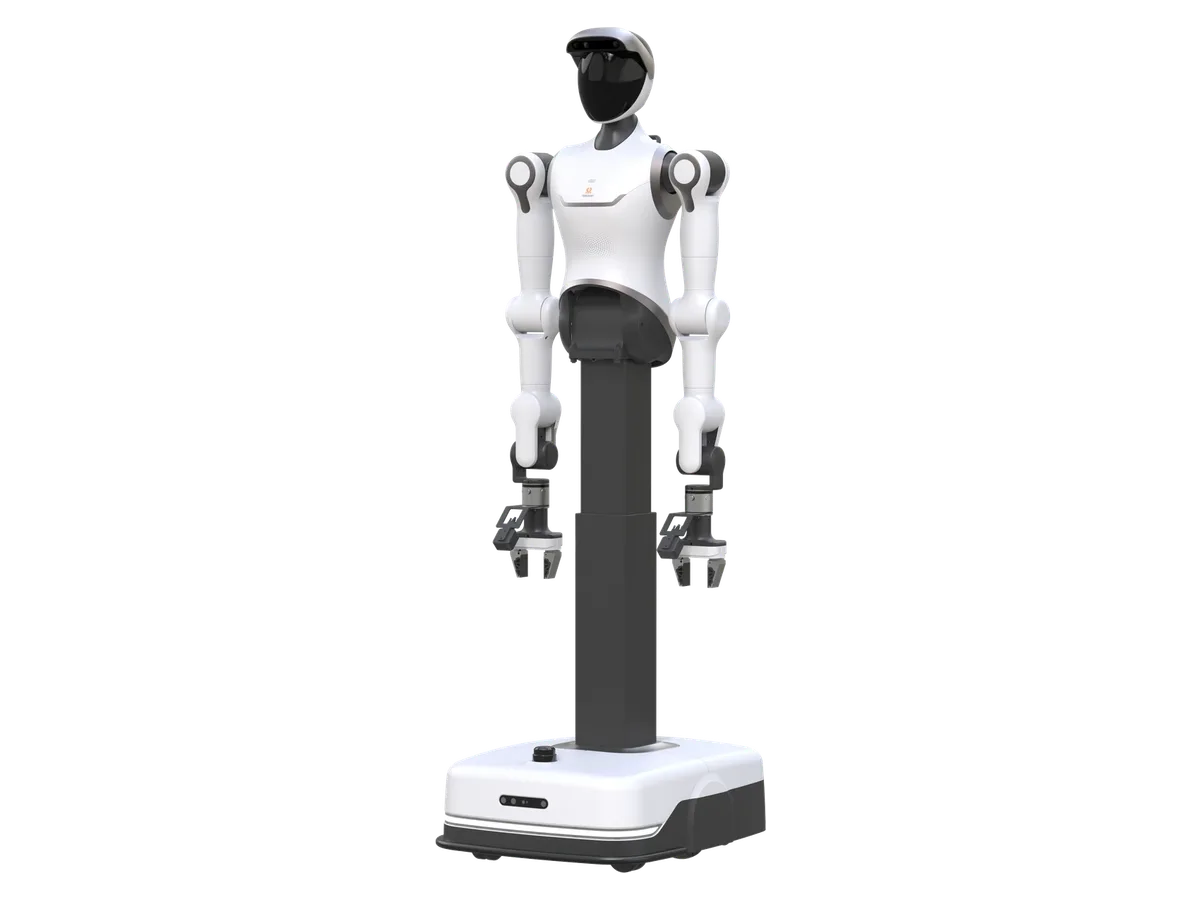
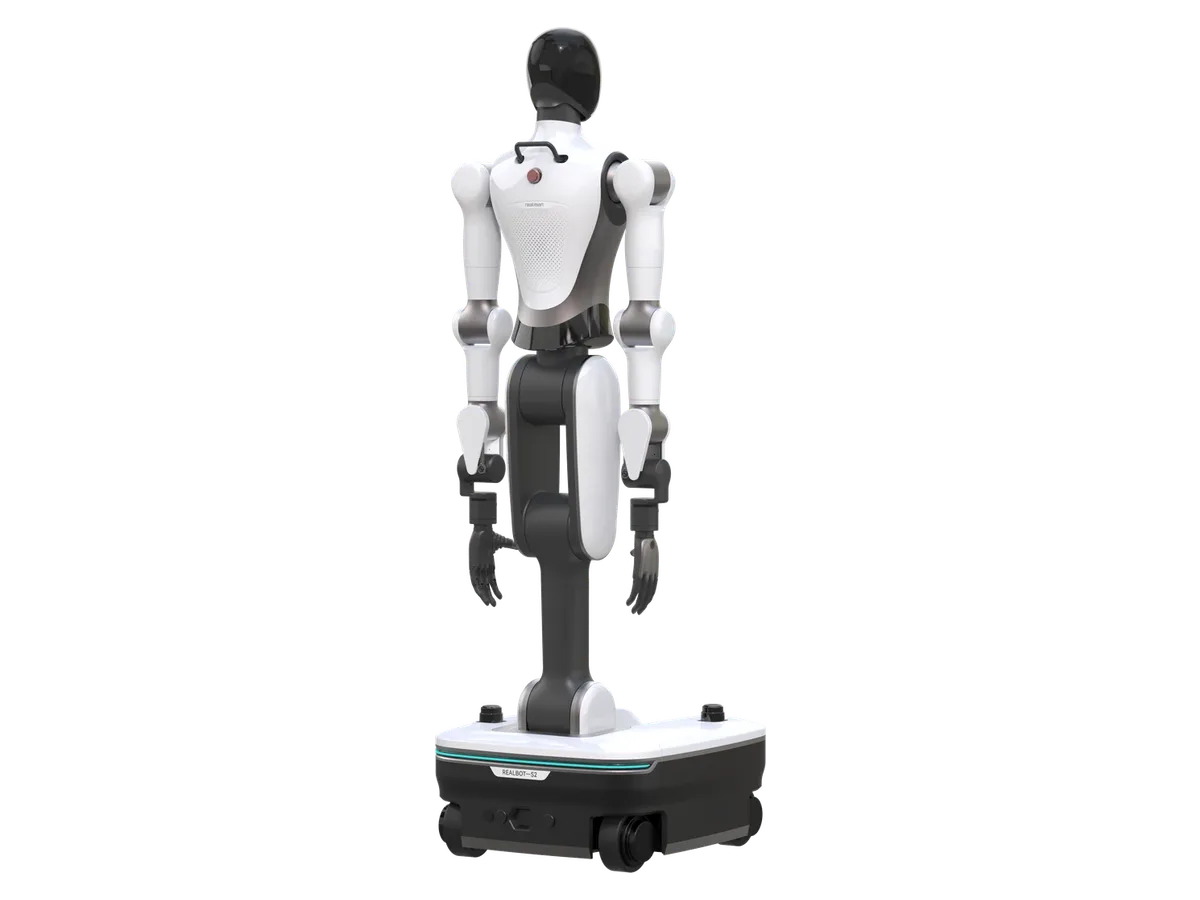
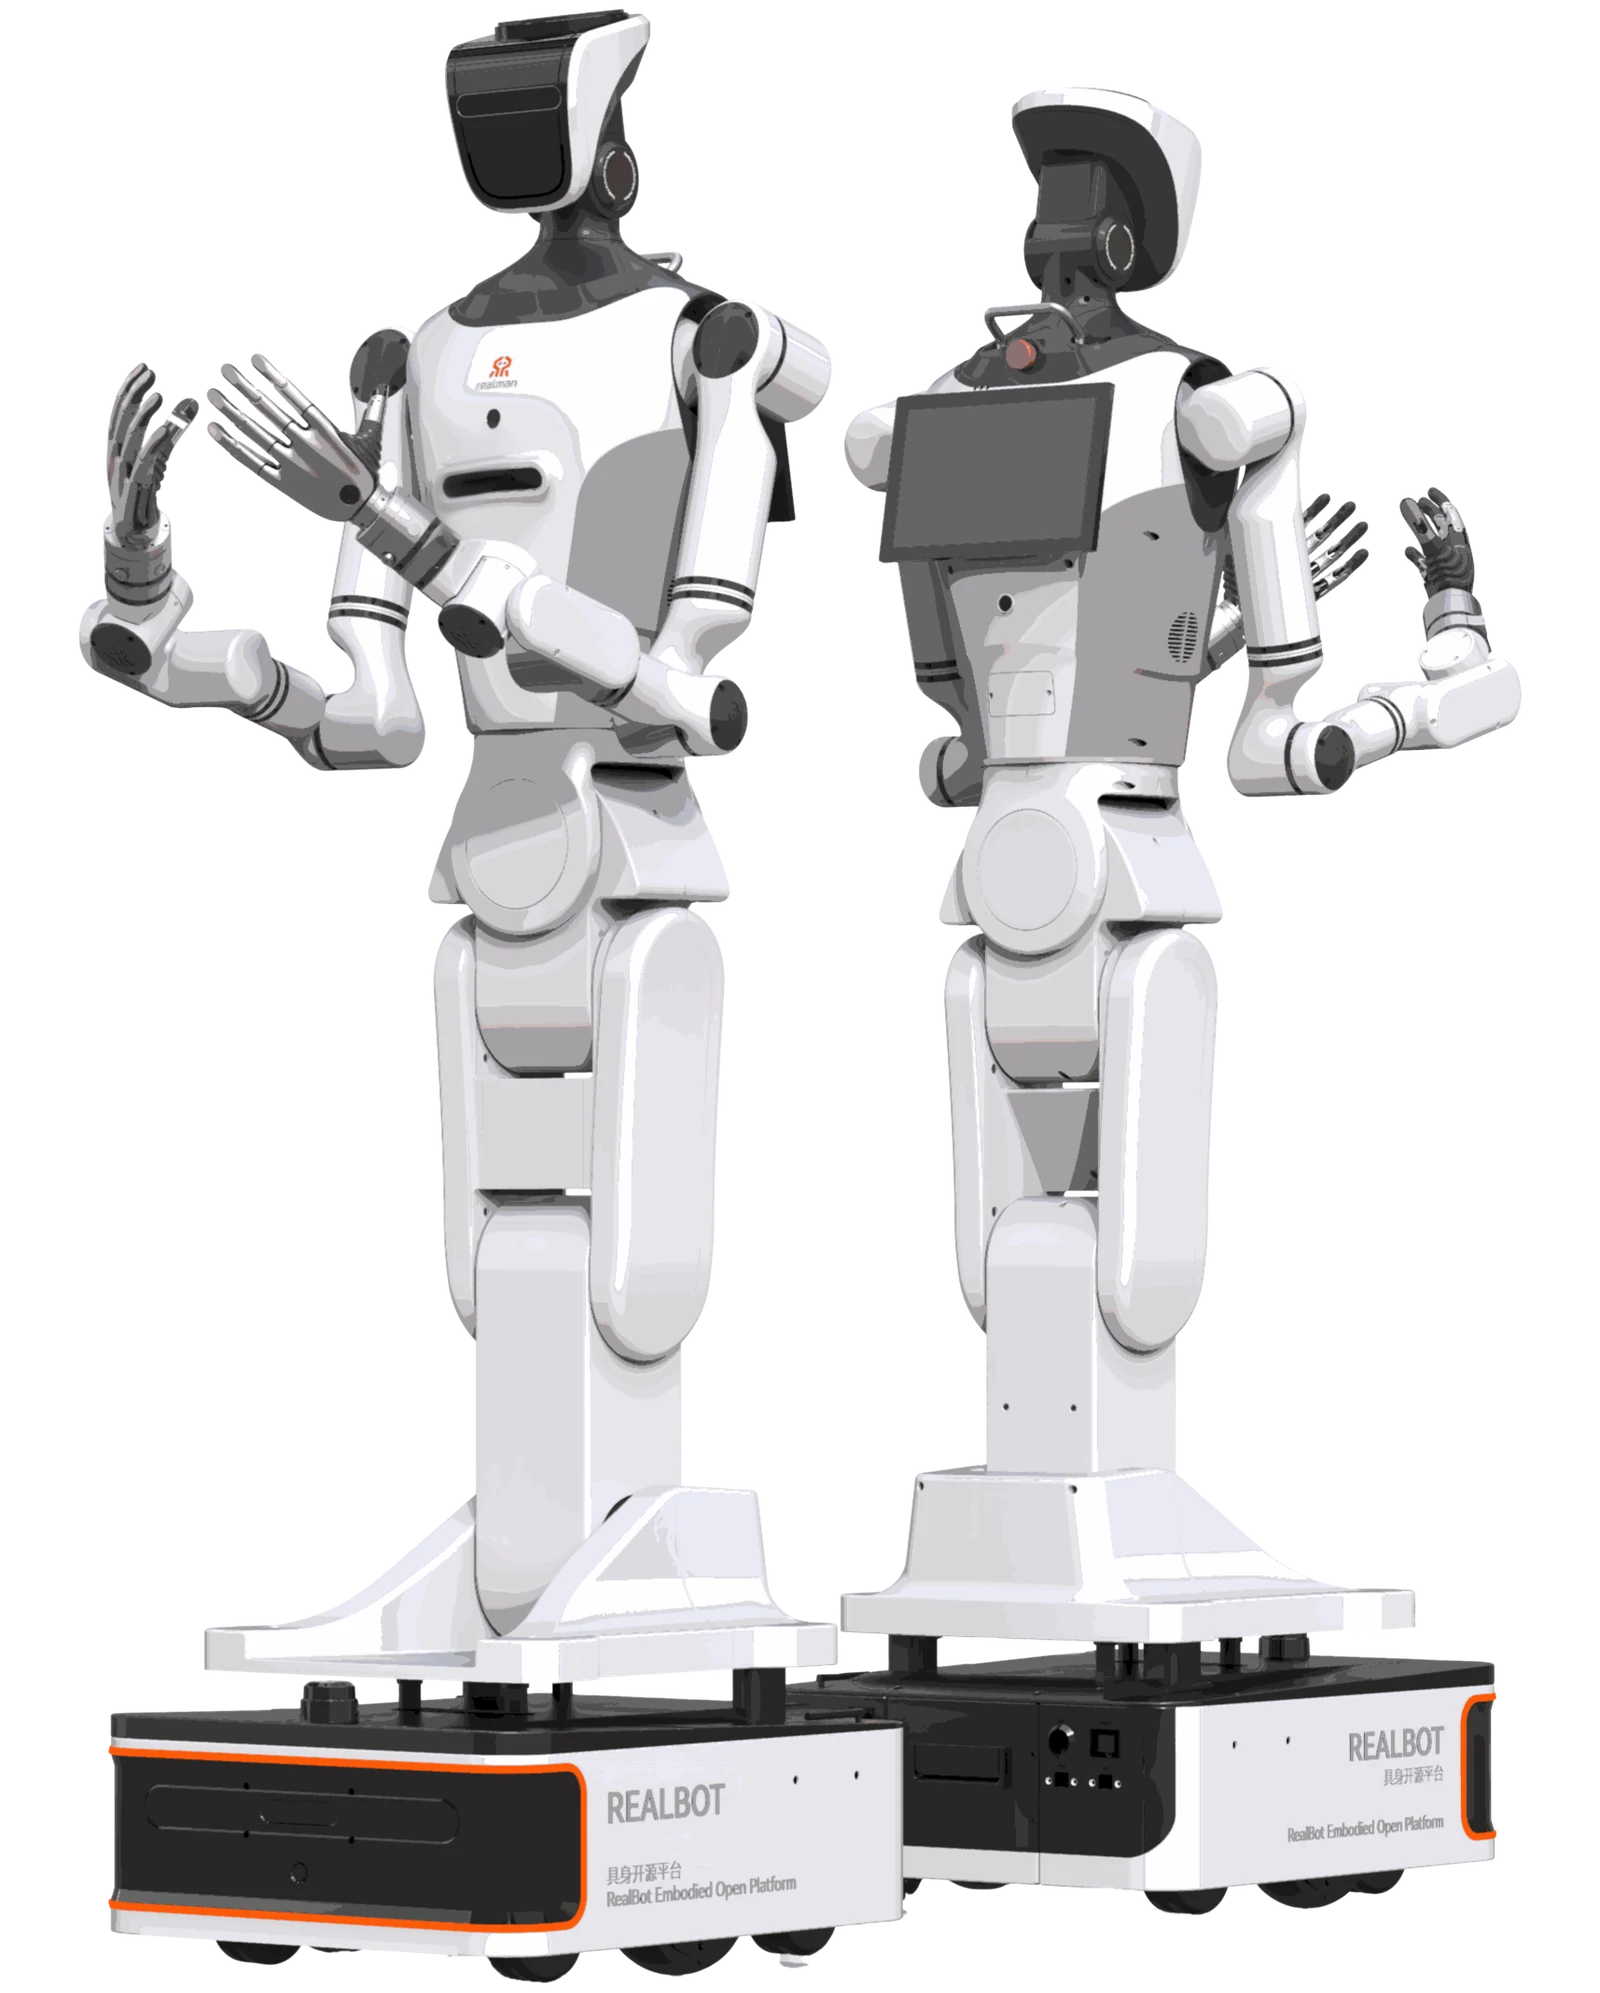
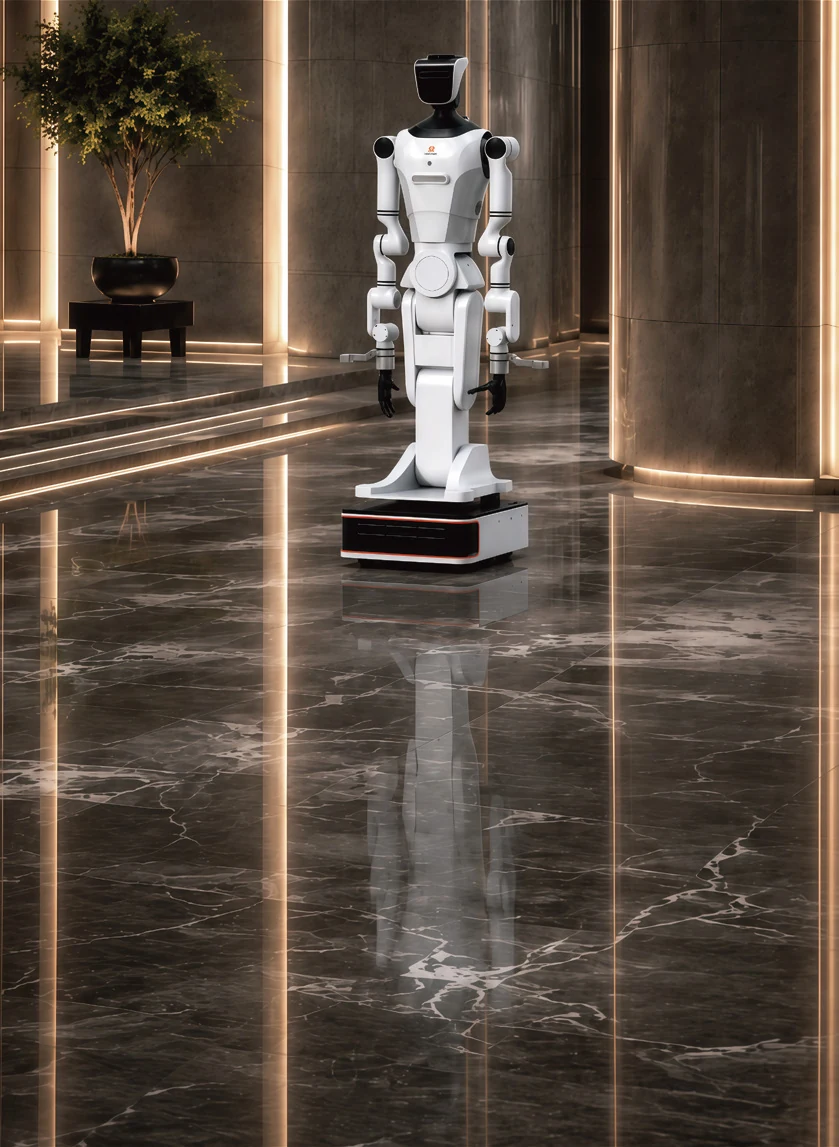
Tekerlekli taban ile baş, kollar ve gövdeden oluşan üst gövde ayrılabilir.
- Sistem tam robot olarak kullanılır ya da üst gövde başka şasi modellerine ve RealMan çift kollu platformlarına takılır.
RealMan
Tekerlekli İnsansı Robot (Ayrılabilir Taban, Çift Kollu)
RealMan RealBot-01, ayrılabilir tekerlekli taban ile insansı üst gövdeyi tek sistemde birleştiren 21 aktif serbestlik dereceli tekerlekli insansı robottur. 570 × 465 × 1680 mm gövde yaklaşık 125 kg gelir; iki RX75 kolun her biri 5 kg taşır, dikey erişim 2100 mm, yatay erişim uç eleman hariç 1818 mm'dir. Beş derinlik kamerası, üç balık gözü kamera, LiDAR, iki IMU ve mikrofon dizisiyle 3B yeniden yapılandırma, engel algılama, nesne ve jest tanıma, otonom seyrüsefer ve ses kaynağı konumlama yapar; yapay zeka eğitimi ve veri toplama, perakende, eğitim ve üretim hatları için tasarlanmıştır.
Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.
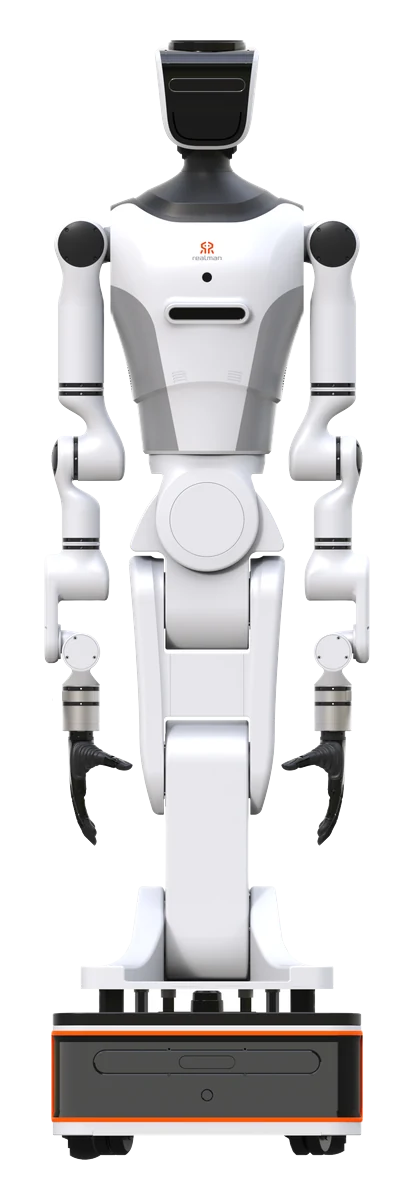
RealBot-01, Pekin merkezli RealMan Robotics'in tekerlekli insansı robotudur ve şirketin kendi ürettiği eklem modülleri ile RX75 kollarını insansı gövdeye taşır. Mimari iki parçadan oluşur: tekerlekli hareket tabanı ve baş, kollar ve gövdeden kurulu üst gövde. İkisi birlikte tam bir robot olarak çalışır; üst gövde tabandan ayrılıp başka şasi modellerine takılabilir ya da RealMan'in çift kollu platformlarıyla birleştirilebilir.
Gövde 570 × 465 × 1680 mm, ağırlık yaklaşık 125 kg'dır. Toplam 21 aktif serbestlik derecesinin 14'ü iki koldadır; bel 3, bacaklar 2, boyun 2 eksen taşır. 7 eksenli RX75 kolların her biri 5 kg taşır ve içinde 200 N / 7 N·m aralıklı altı eksenli kuvvet-tork sensörü bulunur; dikey erişim 2100 mm, yatay erişim uç eleman hariç 1818 mm'dir. Görev gereksinimine göre çok eksenli becerikli el ya da tutucu eklenir; OYMotion, BrainCo ve Zhixing ürünleriyle uyumluluk hazırdır. Algı paketi beş derinlik kamerası, göğüs, sırt ve tabandaki 130 derece görüşlü üç balık gözü kamera, yüzde 90 yansıtıcılıkta 40 metrenin üzerinde menzil veren tek hatlı LiDAR, iki IMU ve başa monte mikrofon dizisinden oluşur; dokunsal sensörler seçenektir. Sistem 3B yeniden yapılandırma, engel algılama, nesne ve jest tanıma, otonom seyrüsefer ve ses kaynağı konumlama yapar. Şasi ve omuz genişliği 465 mm'nin altında, yerinde dönüş yarıçapı 690 mm'dir; hareket hızı 0,1 ile 1,5 m/s arasında ayarlanır, 40 Ah BMS destekli batarya yaklaşık 2 saatte şarj olur. Veri toplama sürümü Orbbec 335LG, standart sürüm Intel RealSense D405 kamerayla gelir; RealSense D435 seçenektir. RealMan 2018'de kurulmuştur; Pekin, Changzhou, Shenzhen, Tokyo ve San Francisco ofisleriyle 8.000'in üzerinde kurumsal müşteriye hizmet vermiştir ve robot kollarında 50.000 saat MTBF değeriyle çalışır. RealBot-01, yapay zeka eğitimi ve veri toplama, perakende, eğitim ve üretim hatları için tasarlanmıştır; Türkiye'ye tedarik, devreye alma ve mühendislik desteğiyle sağlanır.
Tekerlekli taban ile baş, kollar ve gövdeden oluşan üst gövde ayrılabilir.
İki kolda 14, belde 3, bacaklarda 2 ve boyunda 2 eksen.
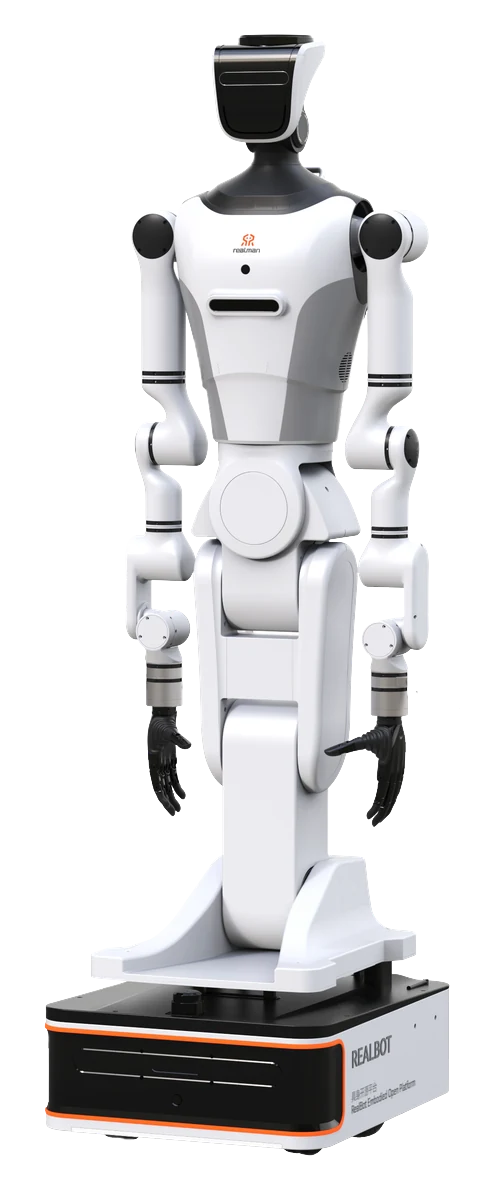
5 derinlik kamerası, 3 balık gözü kamera, LiDAR, 2 IMU, başa monte mikrofon dizisi ve opsiyonel dokunsal sensörler; 3B yeniden yapılandırma, nesne ve jest tanıma, otonom seyrüsefer ve ses kaynağı konumlama.
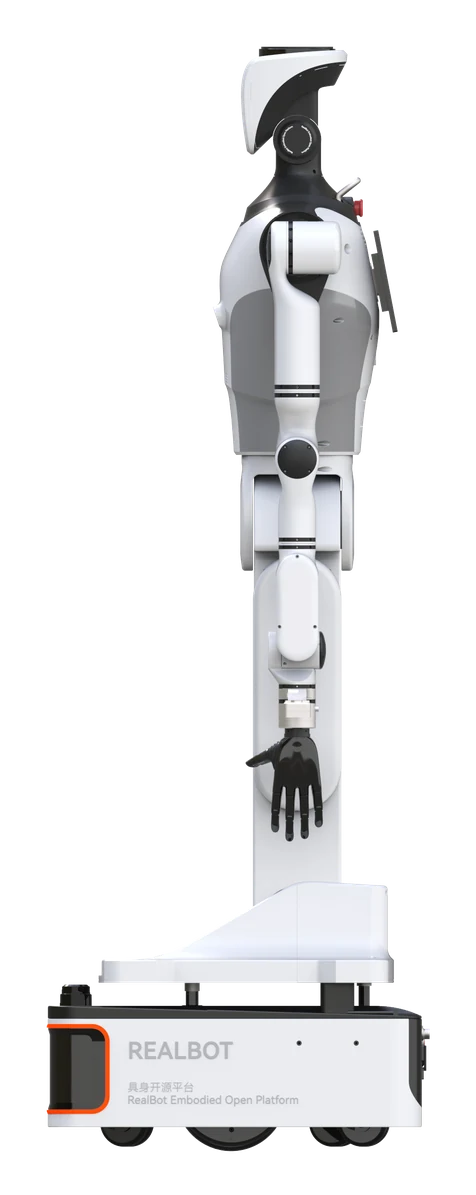
Şasi ve omuz genişliği 465 mm altında, yerinde dönüş yarıçapı 690 mm.
| Hareket biçimi | Tekerlekli taban; yerinde dönüş, dönüş yarıçapı 690 mm; dar koridor geçişi için 465 mm altı şasi ve omuz genişliği |
|---|---|
| Serbestlik derecesi | 21 DoF aktif: kollar 14, bel 3, bacaklar 2, boyun 2 |
| Kol serbestliği | 7 (RX75) |
| Uç eleman | Görev gereksinimine göre çok eksenli becerikli el ya da tutucu eklenir; OYMotion, BrainCo ve Zhixing tutucu ve elleriyle uyumlu |
| Malzeme | Modüler mimari: ayrılabilir tekerlekli taban ve baş, kollar ve gövdeden oluşan insansı üst gövde; üst gövde başka şasi modellerine ya da RealMan çift kollu platformlarına takılabilir |
| Kollar | İki RX75 kol: kol başına 7 eksen, 5 kg yük, yerleşik altı eksenli kuvvet-tork sensörü (200 N / 7 N·m, %0,5 FS) |
| Erişim | Dikey erişim 2100 mm; yatay erişim 1818 mm (uç eleman hariç) |
| Gövde | Bel 3 eksen, bacaklar 2 eksen, boyun 2 eksen; üst gövde tabandan ayrılabilir |
| Şasi | Tekerlekli taban; 690 mm yerinde dönüş yarıçapı; 0,1-1,5 m/s |
| Boyutlar (ayakta) | 1680 mm boy; 570 mm uzunluk × 465 mm genişlik (şasi ve omuz genişliği 465 mm altında) |
|---|---|
| Ağırlık | Yaklaşık 125 kg |
| Kol erişimi | Yatay erişim 1818 mm (uç efektör hariç) |
| Kol kapasitesi | 5 kg (tek kol) |
|---|---|
| Azami hız | 0,1-1,5 m/s |
| Dönüş yarıçapı | 690 mm (yerinde dönüş) |
| Batarya | 40 Ah (BMS destekli); şarj süresi yaklaşık 2 saat |
|---|---|
| Şarj süresi | Yaklaşık 2 saat |
| Sensörler | 5 derinlik kamerası, 3 balık gözü kamera (130° görüş alanı; göğüs, sırt ve taban), 1 tek hatlı LiDAR (%90 yansıtıcılıkta 40 m üzeri menzil), 2 IMU, başa monte mikrofon dizisi, opsiyonel dokunsal sensörler |
|---|---|
| Arayüzler | Veri toplama sürümünde Orbbec 335LG, standart sürümde Intel RealSense D405 kamera; RealSense D435 opsiyonel; RX75, RM75 ve RM65 kollarıyla uyumlu; JSON ve Modbus protokolleri, C, C++, C#, Python SDK, ROS ve ROS 2 paketleri |
| Etkileşim | Dairesel 6 mikrofonlu akıllı hoparlör (opsiyonel ses modülü) |
| Yazılım özellikleri | 3B yeniden yapılandırma, engel algılama, nesne ve jest tanıma, otonom seyrüsefer, ses kaynağı konumlama, temas algılama |
|---|
RealMan Robotics'in 21 aktif serbestlik dereceli tekerlekli insansı robotu: ayrılabilir tekerlekli taban, 7 eksenli iki RX75 kol (kol başına 5 kg), beş derinlik ve üç balık gözü kameralı algı paketi, LiDAR ve 40 Ah batarya. Yapay zeka eğitimi ve veri toplama, perakende, eğitim ve üretim hatları için tasarlanmıştır.
Evet. Baş, kollar ve gövdeden oluşan üst gövde tekerlekli tabandan sökülüp başka şasi modellerine takılabilir ya da RealMan'in çift kollu platformlarıyla birleştirilebilir. Aynı manipülasyon donanımı hareketli ve sabit istasyonlarda dönüşümlü kullanılabilir.
Yalnızca kamera donanımı: veri toplama sürümü Orbbec 335LG ile, standart sürüm Intel RealSense D405 ile gelir; RealSense D435 seçenektir. Gövde, kollar, LiDAR ve batarya her iki sürümde aynıdır.
Görev gereksinimine göre çok eksenli becerikli el ya da tutucu eklenir. Robot OYMotion, BrainCo ve Zhixing tutucu ve becerikli elleriyle, RealMan'in RX75, RM75 ve RM65 kollarıyla uyumludur.
Şasi ve omuz genişliği 465 mm'nin altında, yerinde dönüş yarıçapı 690 mm'dir. Raf araları, koridorlar ve hat yanı geçişler için tasarlanmış bu ölçüler mağaza ve atölye düzenini değiştirmeden kurulum yapmayı sağlar.
Kurumsal tedarik edilir; ithalat, gümrükleme, devreye alma ve mühendislik desteği teslimatın parçasıdır. Yatırım tutarı sürüm, el ya da tutucu yapılandırması, adet ve teslim koşullarına göre kurumsal teklifle belirlenir. Uygulama senaryonuzu ve hedef görevleri iletin; teklif buna göre hazırlanır.
Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026