Tekerlekli ve katlanır
Ayak bileği ve diz eksenli katlanır bacaklar, 0,3 m kaldırma kursu ve dört dümenli dört tahrikli şasi; 0-2,1 m dikey çalışma aralığı, 1,5 m/s hız, 8 derece eğim.
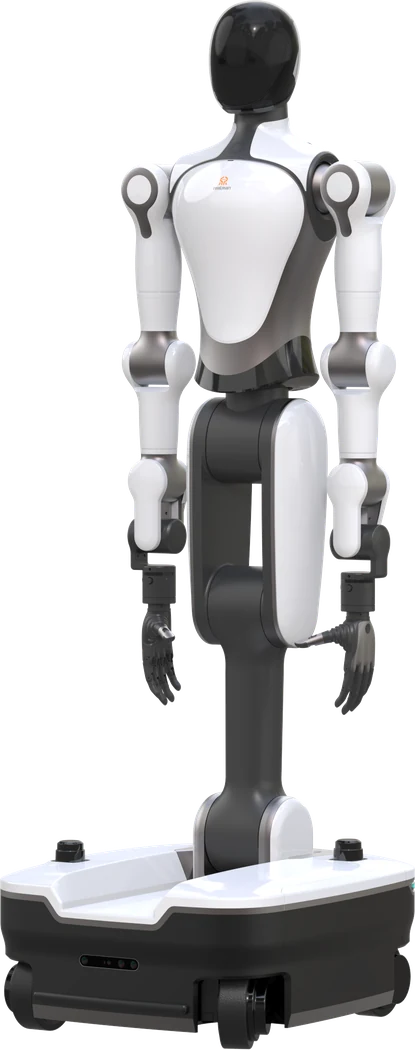
RealMan
Katlanır Bacaklı Tekerlekli İnsansı Robot (Çift Kollu)
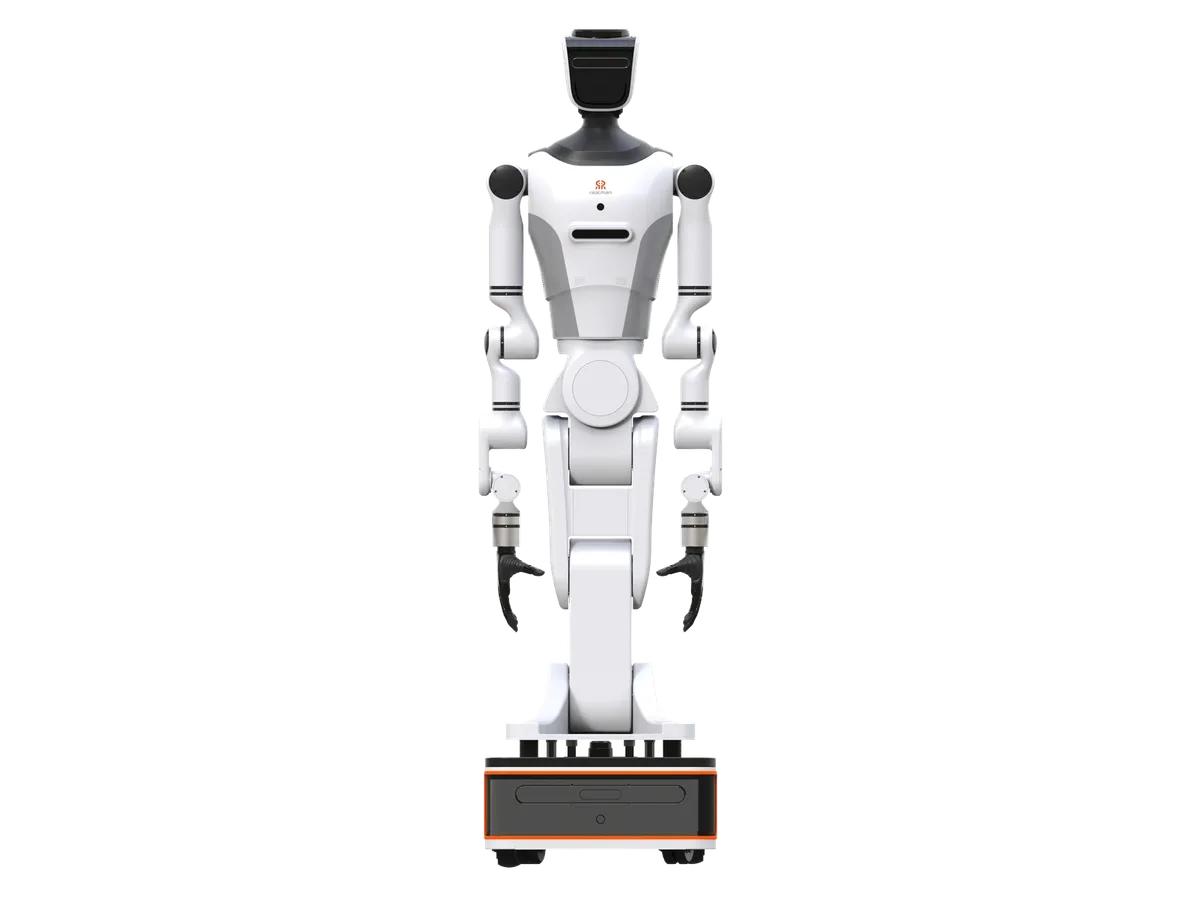
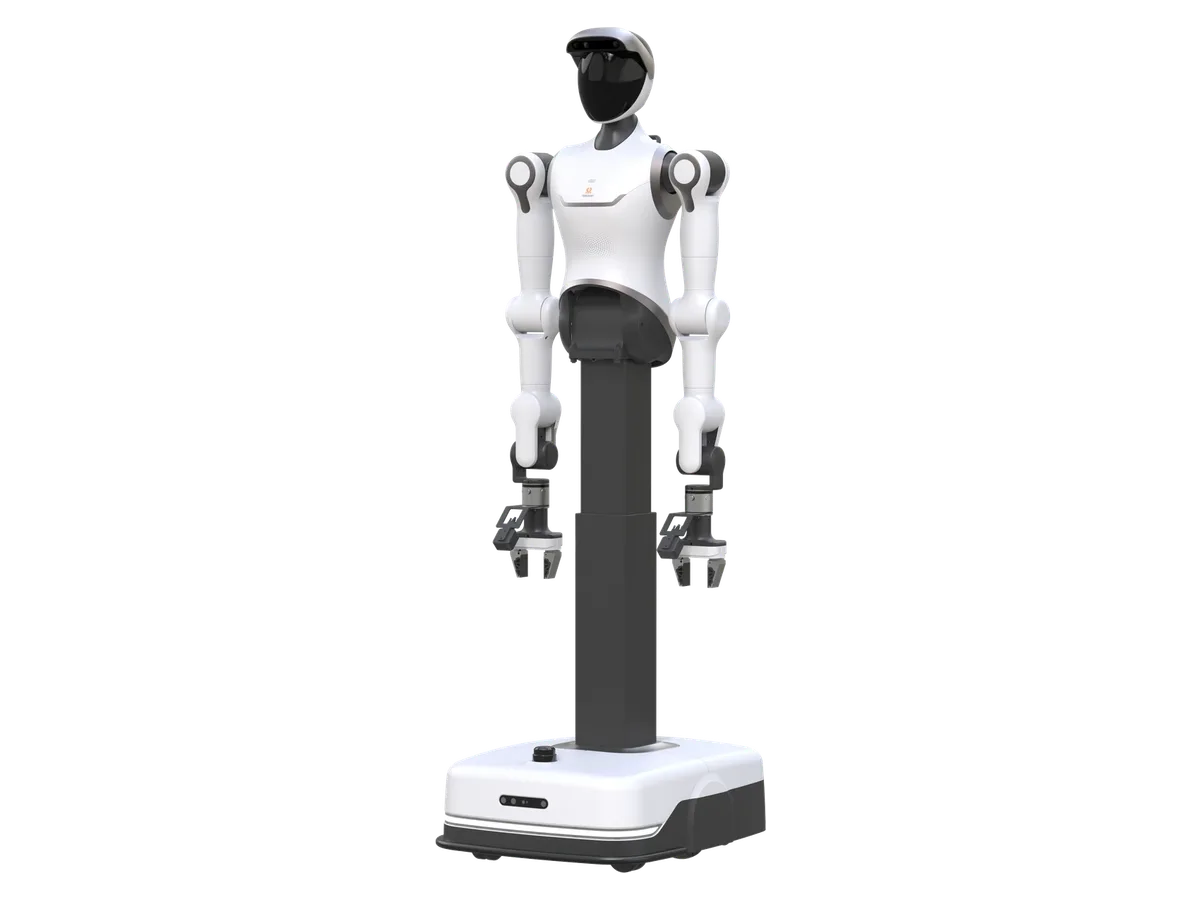
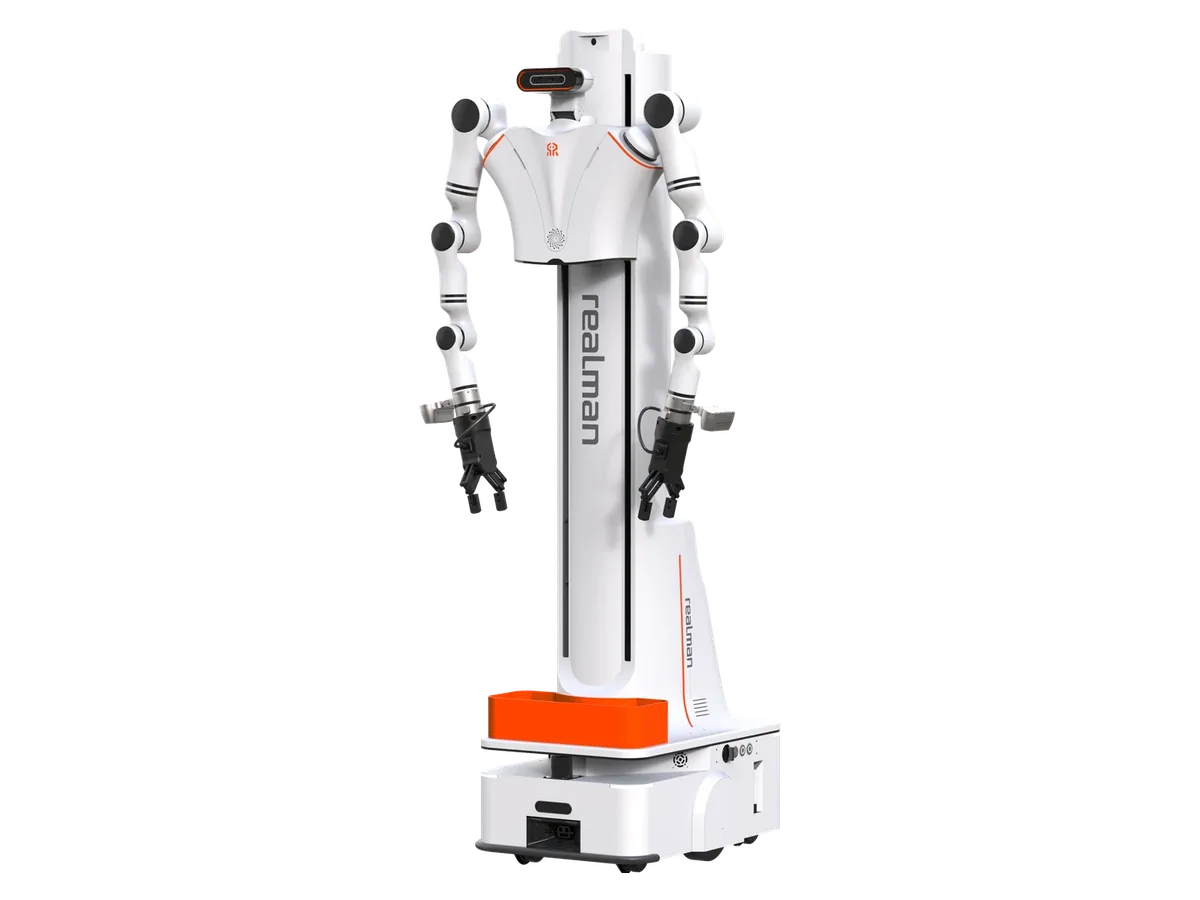
RealMan RealBot-S2, dört dümenli dört tahrikli şasi üzerinde katlanır bacaklı gövdesiyle 0-2,1 m dikey çalışma aralığını kapsayan 20 aktif serbestlik dereceli tam boy tekerlekli insansı robottur. 614 × 552 × 1700 mm gövde yaklaşık 125 kg gelir; 7 eksenli iki insansı kol 5'er kg taşır, baş ve bel ikişer eksen, bacaklar ayak bileği ve diz eksenleriyle katlanır. Stereo RGB ve iki balık gözü kameralı 360 derece baş görüşü, çift LiDAR seyrüsefer ve NVIDIA Jetson AGX Orin 64 GB hesaplama ile veri toplama ve eğitim, ev hizmeti, perakende ve endüstriyel üretim için tasarlanmıştır; 48 V 20 Ah batarya yaklaşık 6 saat çalışma verir.
Platformlar üretici hattından tedarik edilir: teknik şartname, entegrasyon kapsamı ve SLA birlikte tanımlanır, teslim takvimi buna göre çıkar.
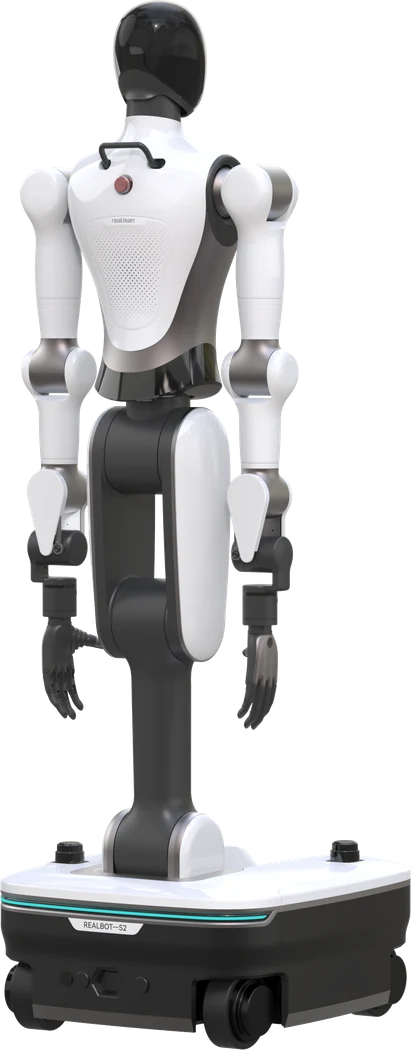
RealBot-S2, RealMan Robotics'in RealBot ailesindeki katlanır bacaklı tam boy tekerlekli insansı robotudur. Alt gövde ayak bileği ve diz eksenli katlanır bacaklardan ve dört dümenli dört tahrikli şasiden oluşur; bacaklar katlanınca kollar zemin seviyesine iner, açılınca 2,1 m yüksekliğe uzanır, 0,3 m kaldırma kursu bu aralığı tamamlar. Gövde 614 × 552 × 1700 mm, ağırlık yaklaşık 125 kg'dır.
Taban ve uç eleman hariç 20 aktif eksen vardır: kol başına 7, başta eğim ve yön, belde eğim ve yön, bacaklarda ayak bileği ve diz. İnsansı yapılandırmalı kollar 5 kg taşır, erişim 0,69 m'dir; her kolda 200 N / 7 N·m aralıklı, yüzde 0,5 tam skala doğruluklu altı eksenli kuvvet-tork sensörü bulunur ve uç elemanda iki parmaklı paralel tutucu ile beş parmaklı becerikli el hızlı değişir. Baştaki stereo RGB kamera ile iki balık gözü kamera 360 derece çevre görüşü verir, ellerde RGB-D kamera standarttır; hesaplama NVIDIA Jetson AGX Orin 64 GB üzerinde çalışır. Şasi 0,1-1,5 m/s hızla hareket eder, 8 derece eğim çıkar, 20 mm engel geçer ve çift LiDAR ile SLAM seyrüsefer ve konumlama, dinamik engel kaçınma yapar. Modüller hızlı sökülür, OTA uzaktan işletme ve bakım sahaya gitmeden güncelleme sağlar. 48 V 20 Ah batarya tipik kullanımda yaklaşık 6 saat çalışır; elle şarj, batarya değişimi ve otomatik istasyon şarjı desteklenir. Bağlantı kablolu, Wi-Fi ve opsiyonel 5G'dir; sesli etkileşim için yerleşik mikrofon dizisi ve hoparlör bulunur, ekran yerine opsiyonel tablet takılır. RealMan 2018'de Pekin'de kurulmuştur ve kendi eklem modülleriyle robot kollarını üretir; 2025'te Pekin'in ilk insansı robot veri eğitim merkezini kurmuştur. RealBot-S2 veri toplama ve eğitim, ev hizmeti, perakende ve endüstriyel üretim için tasarlanmıştır; Türkiye'ye tedarik, devreye alma ve mühendislik desteğiyle sağlanır.
Ayak bileği ve diz eksenli katlanır bacaklar, 0,3 m kaldırma kursu ve dört dümenli dört tahrikli şasi; 0-2,1 m dikey çalışma aralığı, 1,5 m/s hız, 8 derece eğim.
Baştaki stereo RGB kamera ve iki balık gözü kamera 360 derece çevre görüşü verir; çift LiDAR SLAM seyrüsefer ve dinamik engel kaçınmayı besler, ellerde RGB-D kamera standarttır.
Bakım ve yükseltme modül değişimiyle yapılır; OTA uzaktan işletme ve bakım sahaya gitmeden güncelleme ve tanı sağlar.
48 V 20 Ah batarya yaklaşık 6 saat çalışır; elle şarj, batarya değişimi ya da otomatik istasyon şarjı seçilir.
| Hareket biçimi | Dört dümenli dört tahrikli şasi; SLAM seyrüsefer ve konumlama, dinamik engel kaçınma; katlanır bacaklar ve 0,3 m kaldırma kursu ile çok seviyeli çalışma |
|---|---|
| Serbestlik derecesi | 20 DoF aktif (taban ve uç eleman hariç): kol başına 7, baş 2 (eğim, yön), bel 2 (eğim, yön), bacaklar 2 (ayak bileği, diz) |
| Kol serbestliği | 7 DoF |
| Uç eleman | İki parmaklı paralel tutucu ile beş parmaklı becerikli el arasında hızlı değişim |
| Malzeme | Hızlı sökülür modüller: hızlı bakım ve yükseltme, OTA uzaktan işletme ve bakım; erişim 0,69 m (uç eleman hariç); altı eksenli kuvvet-tork sensörü 200 N / 7 N·m, %0,5 FS; ekran yok, opsiyonel tablet |
| Gövde | Katlanır bacaklar (ayak bileği, diz); baş ve bel eğim ve yön eksenli; 0,3 m kaldırma kursu; dikey çalışma aralığı 0-2,1 m |
| Kollar | İnsansı yapılandırmalı 7 eksenli iki kol; kol başına 5 kg; erişim 0,69 m; kuvvet-tork sensörü 200 N / 7 N·m |
| Şasi | Dört dümenli dört tahrikli; 0,1-1,5 m/s; 8° eğim; 20 mm engel |
| Bakım | Hızlı sökülür modüller; OTA uzaktan işletme ve bakım; elle şarj, batarya değişimi ve otomatik istasyon şarjı |
| Boyutlar (ayakta) | 1700 mm boy; 614 × 552 mm taban izi |
|---|---|
| Ağırlık | Yaklaşık 125 kg |
| Kol erişimi | 0,69 m (uç efektör hariç) |
| Kol kapasitesi | 5 kg (tek kol) |
|---|---|
| Azami hız | 0,1-1,5 m/s |
| Tırmanma açısı | 8°; engel geçişi 20 mm'ye kadar |
| Engel ve basamak | 20 mm'ye kadar engel gecisi (dort dumenli dort tahrikli sasi) |
| Seyrüsefer | Çift LiDAR navigasyonu |
| Batarya | 48 V 20 Ah; elle şarj, batarya değişimi ve otomatik istasyon şarjı |
|---|---|
| Çalışma süresi | Yaklaşık 6 saat tipik çalışma |
| Sensörler | Baş: 1 stereo RGB kamera + 2 balık gözü kamera (360 derece çevre görüşü); eller: RGB-D kamera (standart), tek gözlü RGB (opsiyonel); çift LiDAR seyrüsefer; altı eksenli kuvvet-tork sensörü |
|---|---|
| Arayüzler | JSON ve Modbus protokolleri; C, C++, C#, Python SDK; ROS ve ROS 2 paketleri |
| Bağlantı | Kablolu, Wi-Fi ve opsiyonel 5G |
| Kablosuz | Kablolu, Wi-Fi, 5G (opsiyonel) |
| Etkileşim | Sesli etkileşim: yerleşik mikrofon dizisi ve hoparlör |
| İşlemci | NVIDIA Jetson AGX Orin 64 GB |
|---|---|
| Yazılım özellikleri | Katlanır tekerlekli platform ile çok seviyeli çalışma; SLAM seyrüsefer ve konumlama, dinamik engel kaçınma; hızlı sökülür modüller ve OTA uzaktan işletme ve bakım |
RealMan Robotics'in katlanır bacaklı tam boy tekerlekli insansı robotu: 20 aktif serbestlik derecesi, 7 eksenli iki kol (kol başına 5 kg), 0-2,1 m dikey çalışma aralığı, dört dümenli dört tahrikli şasi, NVIDIA Jetson AGX Orin 64 GB ve yaklaşık 6 saat çalışma süresi. Veri toplama ve eğitim, ev hizmeti, perakende ve endüstriyel üretim için tasarlanmıştır.
Ayak bileği ve diz eksenli bacaklar katlanınca kollar zemin seviyesine iner, açılınca 2,1 m yüksekliğe ulaşır; 0,3 m kaldırma kursu aralığı tamamlar. Böylece tek robot zemindeki kutuyu ve üst raftaki ürünü aynı görevde işleyebilir.
Üç yol vardır: elle şarj, batarya değişimi ve otomatik istasyon şarjı. 48 V 20 Ah batarya tipik kullanımda yaklaşık 6 saat çalışır; çok robotlu sahalarda batarya değişimi ve otomatik istasyon kesintisiz vardiya sağlar.
Evet. OTA uzaktan işletme ve bakım yazılım güncellemesi ve tanıyı sahaya gitmeden yapar; bağlantı kablolu, Wi-Fi ve opsiyonel 5G'dir. Hızlı sökülür modüller donanım bakımını parça değişimine indirir.
Uç elemanda iki parmaklı paralel tutucu ile beş parmaklı becerikli el arasında hızlı değişim yapılır. Her kolda 200 N / 7 N·m aralıklı, yüzde 0,5 tam skala doğruluklu altı eksenli kuvvet-tork sensörü bulunur; kol başına yük 5 kg'dır.
Kurumsal tedarik edilir; ithalat, gümrükleme, devreye alma ve mühendislik desteği teslimatın parçasıdır. Yatırım tutarı kamera ve uç eleman yapılandırması, 5G ve şarj istasyonu seçenekleri, adet ve teslim koşullarına göre kurumsal teklifle belirlenir. Kullanım senaryonuzu iletin; teklif buna göre hazırlanır.
Teknik değerler üreticinin sayfasından doğrulandı: 18 Eylül 2026